使用说明
搭配树莓派使用
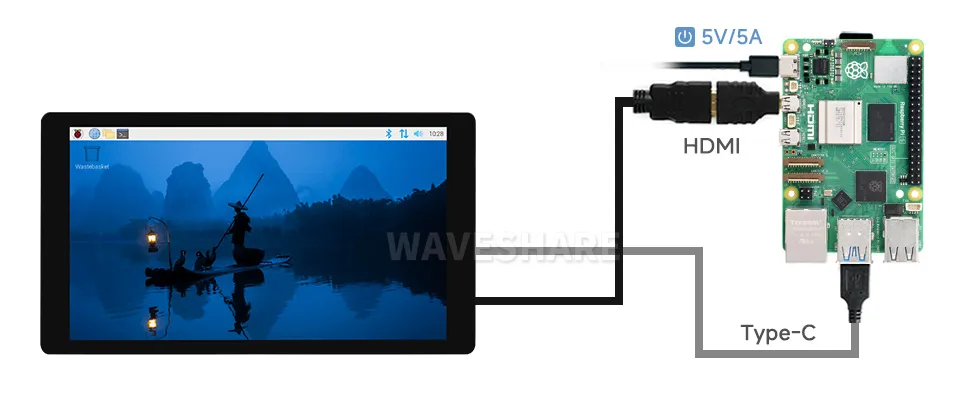
硬件连接:
1. 将Touch接口连接到树莓派的USB接口
2. 将HDMI接口连接到树莓派HDMI接口
软件设置:
用于树莓派的Raspberry Pi OS / Ubuntu / Kali 和 Retropie系统。
- 1. 将TF卡连接到PC,下载并使用Raspberry Pi Imager进行烧录对应系统镜像。
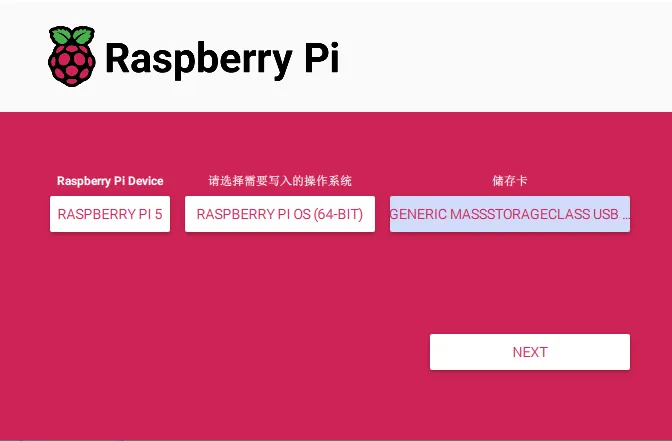
- 2. 镜像烧写完成后,打开TF卡根目录的config.txt文件,在config.txt最后加入以下代码,保存并安全弹出TF卡。
注意:由于Pi5/Pi4/CM4/CM3+/CM3具有两个HDMI接口,请注意使用正确的HDMI接口和指令,默认推荐使用HDMI0。
hdmi_group=2
hdmi_mode=87
hdmi_force_hotplug=1
max_framebuffer_width=720
max_framebuffer_height=1280
hdmi_timings=720 0 80 20 76 1280 0 10 10 10 0 0 0 63 0 74250000 0
- 3. 将TF卡插入树莓派,给树莓派上电,正常等待几秒后可以进入显示,系统启动后可以正常触摸。
显示旋转
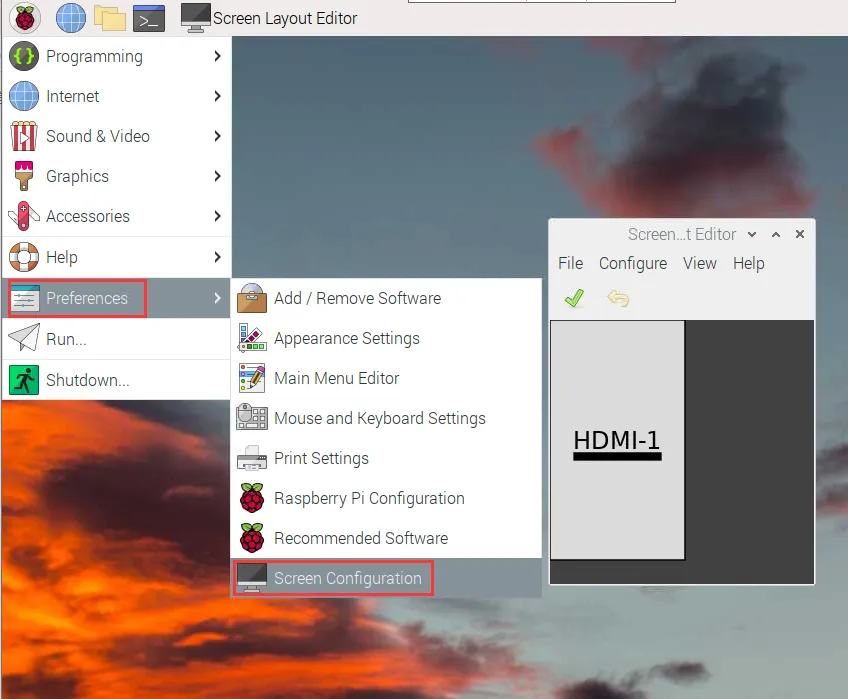
如果你使用的是Bullseye/Buster系统,可以通过以下方式进行旋转:
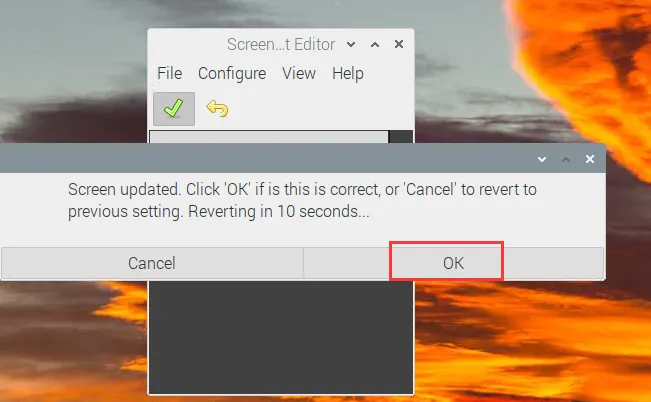
- 1. 进入Screen Configuration。
- 2. 如下图设置旋转。
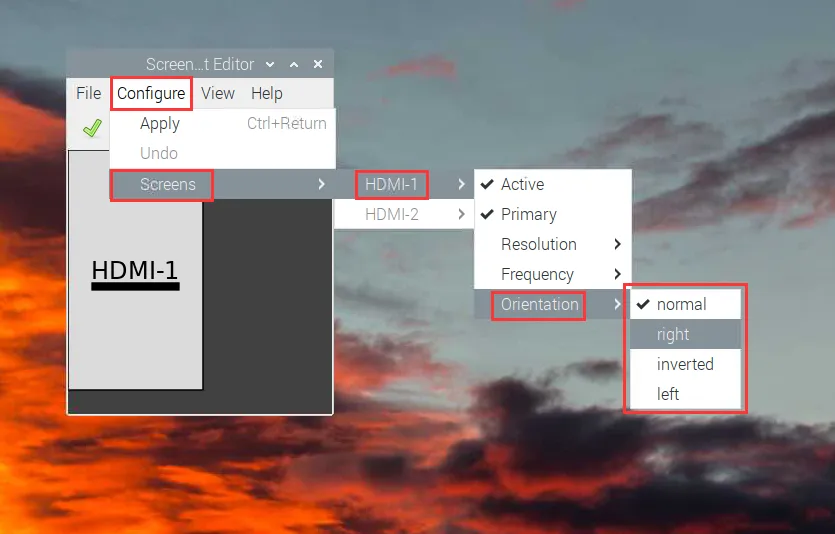

如果你使用的是其他版本系统,则通过以下方式进行旋转:
-
1. 在config.txt文件中加入语句(config文件位于TF卡根目录,即/boot中):
display_rotate=1 #1:90;2: 180; 3: 270 -
2. 保存后重启树莓派即可
sudo reboot
触摸旋转
由于旋转后触摸方向不一致,需要按下文操作进行触摸旋转:
1. 安装libinput
sudo apt-get install xserver-xorg-input-libinput
如果你安装的是Ubuntu系统,或者是Jetson Nano。安装指令为
sudo apt install xserver-xorg-input-synaptics
2. 在/etc/X11/下创建xorg.conf.d目录 (如果该目录已存在,这直接进行第3步)
sudo mkdir /etc/X11/xorg.conf.d
3. 复制40-libinput-conf 文件到刚刚创建的目录下
sudo cp /usr/share/X11/xorg.conf.d/40-libinput.conf /etc/X11/xorg.conf.d/
4. 编辑该文件
sudo nano /etc/X11/xorg.conf.d/40-libinput.conf
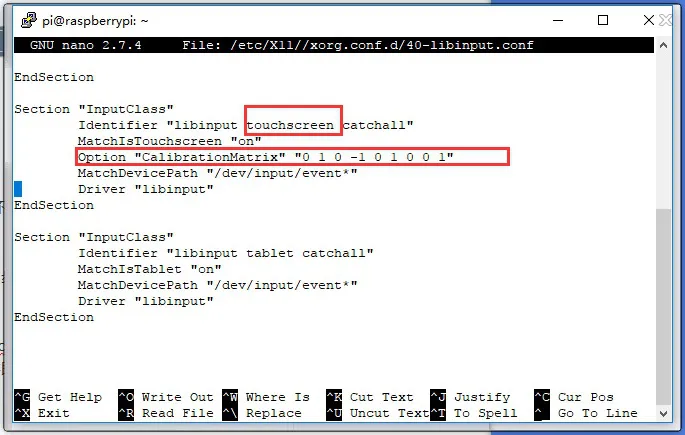
找到 touchscreen的部分,在里面添加以下语句,然后保存即可
Option "CalibrationMatrix" "0 1 0 -1 0 1 0 0 1"
类似下图位置:
5. 重启树莓派
sudo reboot
完成以上步骤即可进行90度旋转。
注:
90 度旋转: Option "CalibrationMatrix" "0 1 0 -1 0 1 0 0 1"
180度旋转: Option "CalibrationMatrix" "-1 0 1 0 -1 1 0 0 1"
270度旋转: Option "CalibrationMatrix" "0 -1 1 1 0 0 0 0 1"
搭配PC机使用
支持Windows 11 / 10 / 8.1 / 8 / 7系统。使用方法:
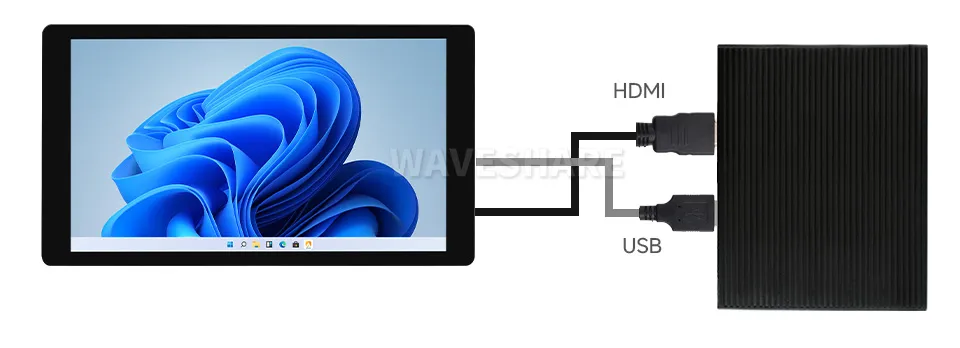
1.将LCD的Touch接口连接到PC机的USB接口,Windows会自动识别触摸功能。
2.将LCD的HDMI接口连接到PC机的HDMI接口,Windows会自动识别显示功能。
- 注意:
- 部分PC机不支持HDMI设备即插即用,一般重启系统后可正常使用。
- 若USB接口供电不足会导致LCD闪屏,建议直连电脑主板的USB接口,以确保供电稳定。
Windows指定触控屏
以windows10系统为例:
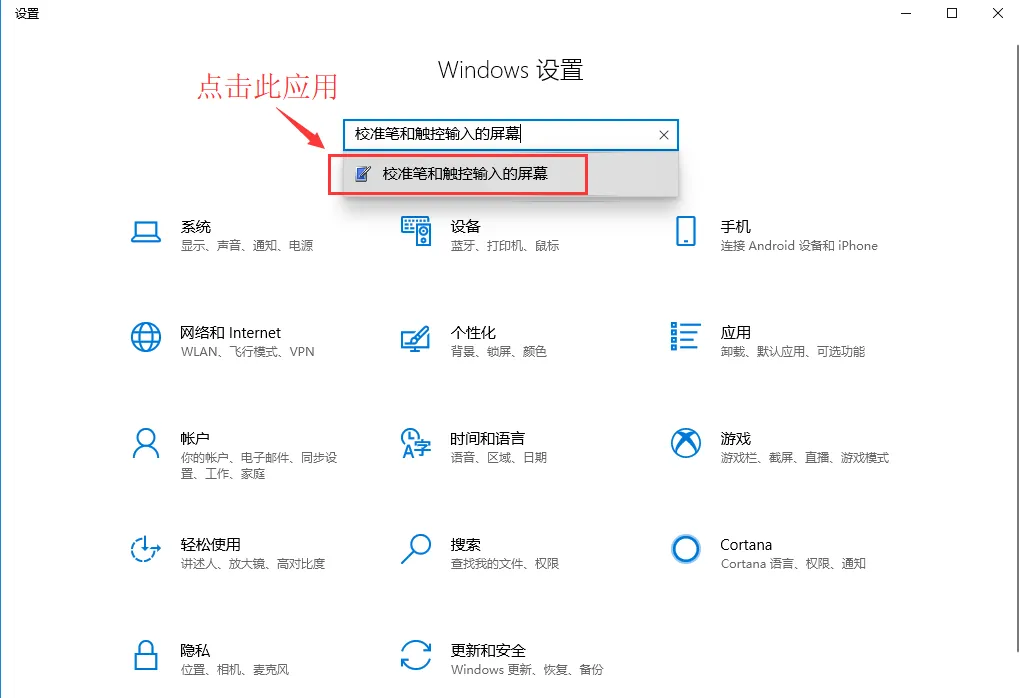
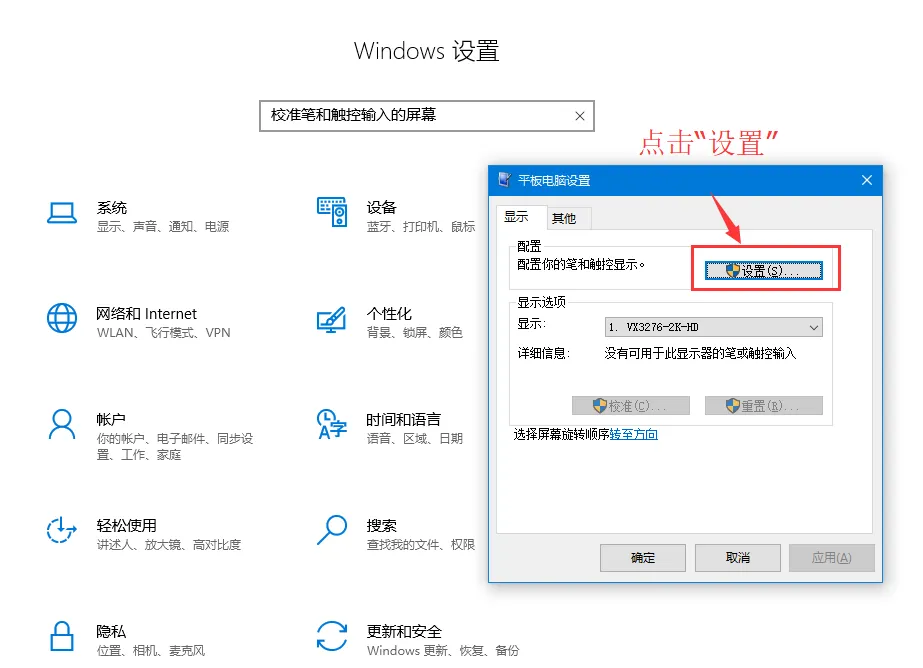
- 1.进入系统的Windows设置 ,在搜索栏输入并点击" 校准笔和触控输入的屏幕 " (如下图所示)
- 2.在弹出的“平板电脑设置”界面中,点击“设置”
- 3.屏幕将会出现下图的文字提示,请用手指点击触摸板,电脑将会识别其为触控屏。
PS:假如屏幕为空白,请按“Enter”回车键,文字提示将会切换屏幕。(文字提示对应的屏幕,将作为触控屏。)
