使用说明
首次连接
准备开发板、支持数据传输的 USB Type-C 线缆和电脑。首次连接时,断开电池、外部 DC 电源、USB Host 设备及其他扩展设备。
- 用 Type-C 线缆连接开发板与电脑,将电源开关置于开启位置。
- 在 Windows 设备管理器中查看新增串口。本板使用 CH343P USB 转串口芯片;若未出现串口,安装 CH343 Windows 串口驱动,并检查线缆是否支持数据传输。
- 按 ESP-IDF 开发 编译并下载
01_i2c_scan,确认板载总线应答,再选择显示或其他示例。
Type-C 下载串口与 J3 USB Host 是不同接口。下载程序时使用 Type-C,不将 J3 当作电脑下载接口。
供电与电池
开发板支持 Type-C 5 V 供电、DC 7~36 V 输入和 3.7 V 单节锂电池供电,首次连接建议使用 Type-C。接入电池或外部 DC 电源前断开供电,按原理图与 PCB 丝印核对接口和极性。DC 输入连接 H4 的 1 脚 DC+、2 脚 DC−,不将 DC 输入电压接到 5 V、I2C 或 GPIO 引脚。
| 接口或器件 | 说明 |
|---|---|
| J1 电池接口 | MX1.25 2PIN,连接 3.7 V 单节锂电池;不得仅凭线色判断极性 |
| ETA6098 | 电池充电电路 |
| MP28164GD-Z | 电池升压电路 |
| BQ27220 | 电量计,直接由电池侧供电;未连接电池时无法应答 |
| CR927 电池座 | RTC 备用电源,安装后用于主电源断开时保持计时;不代替 J1 的系统供电电池 |
04_bat_bq27220 中的 650 mAh 是软件设计容量参数,不表示板载电池容量或固定适配容量。容量、电流方向及荷电状态需结合实际电池和电量计配置判断,不能将显示值当作已校准的测量结果。
带壳版本的电池仓可容纳尺寸为 60 × 30 × 6 mm(长 × 宽 × 厚)的电池。选配时同时核对电池尺寸、电气规格和插头极性;是否随附电池以所选产品配置为准。
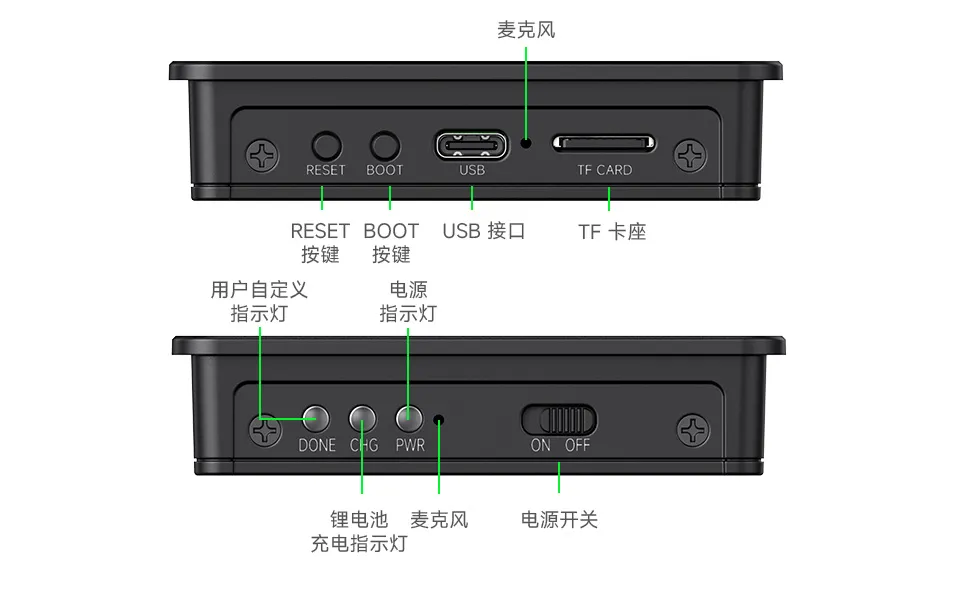
PWR 用于指示电源状态,CHG 用于指示充电状态,USER 为 GPIO55 控制的可编程指示灯;CHG 不作为电池剩余电量的百分比指示。
I2C 扩展接口
H4 的 3 脚为 I2C_VCC、4 脚为 GND、5 脚为 SDA、6 脚为 SCL。扩展侧 SDA、SCL 经过电平转换电路,I2C_VCC 可通过板上硬件连接选择 3.3 V 或 5 V;原理图的 H3 注明默认连接 3.3 V。
- 断电后,确认外部 I2C 设备的供电和逻辑电平要求。
- 核对板上的电压选择连接;需要切换时按原理图的 H3 配置操作,3.3 V 与 5 V 二选一,不同时连通。
- 将外设连接至
I2C_VCC、GND、SDA 和 SCL,确认极性及电平后再上电。
I2C_VCC 由硬件选择,不能通过软件切换。H4 的 GPIO48~53 始终按 3.3 V 原生 GPIO 使用,不随 I2C 扩展侧电压改变。
连接 USB Host 设备
J3 是 MX1.25 4PIN USB Host 接口。使用针序匹配的转接线,将外部 USB 设备接入开发板。
| J3 针脚 | 信号 |
|---|---|
| 1 | GND |
| 2 | USB D+ |
| 3 | USB D− |
| 4 | 5 V |
- 断电后核对转接线针序与连接器方向。
- 接入设备,确认设备供电需求与板卡供电条件匹配,再给开发板上电。
- 运行
10_usb_host,查看连接、断开及 VID、PID 等枚举信息。
J3 的 VBUS 接板载 5 V,没有软件控制使能;不要向该引脚反向供电。枚举成功只说明 USB 设备已识别,使用键盘、存储设备或其他设备还需要对应的 USB 类驱动。
运行 16_usb_camera 时需外接支持匹配 MJPEG 模式的 UVC 摄像头。本板没有板载摄像头或 DVP 摄像头接口,不能将摄像头示例理解为自带摄像头功能。
使用 TF 卡与音频
- 备份 TF 卡数据,使用示例支持的 FAT 文件系统。测试会写入文件,不使用含唯一副本数据的卡。
- 断电后插入 TF 卡。
- 将源码包内
examples/esp-idf/07_codec_sd_wav_player/test.wav复制到 TF 卡根目录。 - 上电后运行
07_codec_sd_wav_player,检查测试音与扫频声音。
当前 TF 卡配置为 4 位 SDMMC,GPIO56 低电平使能卡电源;GPIO57 高电平使能扬声器功放。原理图中的扬声器功放只连接 ES8389 左声道差分输出,测试文件的纯右声道片段不能作为该扬声器必须发声的判断条件。
连接 GPIO、RS485 与 CAN-FD
- H4 的 GPIO48~53 为 3.3 V 原生 GPIO,连接外设时共地。
- RS485 使用 H4 的 9 脚 TX−、10 脚 TX+;通信对端配置为 115200、8 位数据、无校验、1 位停止位。运行时不要按下与方向控制共用 GPIO61 的 BOOT 按键。
- CAN-FD 使用 H4 的 7 脚 CANL、8 脚 CANH。配套示例使用 500 kbit/s 仲裁速率和 2 Mbit/s 数据速率,对端需匹配 CAN-FD 与位速率切换配置。
- CAN 总线应按拓扑配置两端终端电阻。原理图提供 SW2 控制的 120 Ω 终端电阻,按板卡在总线中的实际位置设置。
具体针脚见 扩展连接器。连接外部设备前断电,确认信号类型、极性、电平和共地条件。