General Driver for Robots
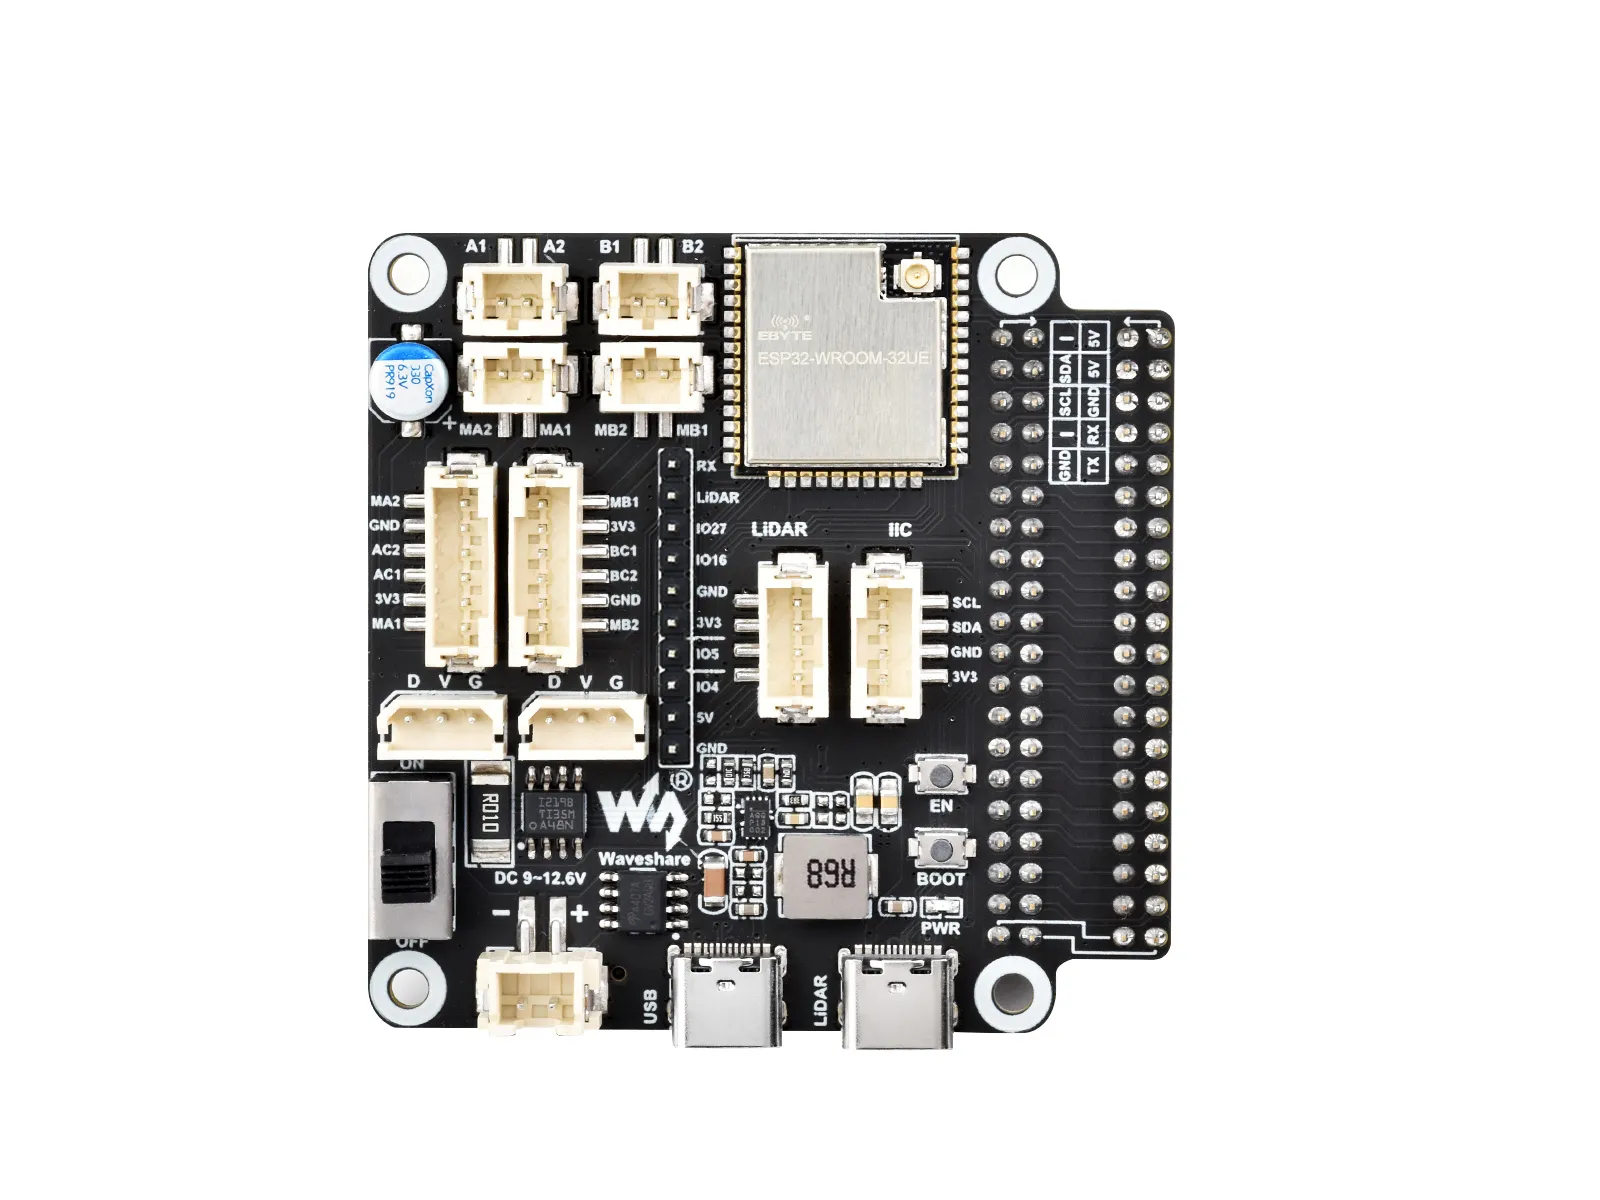
| SKU | 产品 |
|---|---|
| 23730 | General_Driver_for_Robots |
产品概述
专为机器人设计的多功能驱动板,为机器人搭建提供更多可能。
基于 ESP32-WROOM-32UE 模组,可以使用 Arduino IDE 进行开发,支持多种无线通信方式,包括 Wi-Fi、蓝牙、ESP-NOW。板载多种常用的机器人组件接口,包括:带编码器的直流电机接口、无编码器的直流电机接口、总线舵机接口、I2C 接口、激光雷达接口、PWM 舵机接口、SD 卡槽等。
板载多种资源,方便机器人项目搭建,包括:9 轴 IMU、温度传感器、自动下载电路、激光雷达串口转 USB 电路、总线舵机控制电路等。
这个驱动板使用的 PWM 舵机不支持官网售卖的 MG996R Servo 和 MG90S Servo,以及其它大功率的 PWM 舵机。目前官网售卖适配该驱动板的 PWM 舵机推荐使用 WP90 Servo。
产品特性
- 基于 ESP32-WROOM-32UE 模组,支持 Wi-Fi、蓝牙和 ESP-NOW 等无线通信方式。
- 板载电机控制接口,可控制 4 个(2 组)不带编码器的直流电机或 2 个带编码器的直流电机。
- 板载总线舵机控制接口,可控制多大 253 个 ST3215 总线舵机并获取舵机反馈。
- 板载九轴 IMU,可随时获取姿态和航向信息。
- 7-13 V 电压输入,可使用 2S 或 3S 锂电池直接供电。
- 带有自动下载电路,方便上传程序。
- 输入电压电流检测。
- 板载 Micro SD 卡槽。
- 板载激光雷达接口,并集成了串口转 USB 功能。
- I2C 接口,可用于扩展其它 OLED 外设。
- 多功能扩展接口,引出剩余接口用于扩展其它功能,例如控制舵机或继电器。
- 40PIN 扩展接口,可用来连接树莓派等上位机,通过串口或 I2C 通信,并为上位机供电。
- 开源板载资源的使用例程,并配有详细教程方便新手入门。
产品参数
| 项目 | 参数 |
|---|---|
| 主控模组 | ESP32-WROOM-32UE |
| 供电电压 | DC 7 ~ 13 V |
| 供电接口 | XH2.54 |
| 天线接口 | IPEX 1 |
| 下载接口 | Type-C |
| 主控芯片 | ESP32 |
| 无线通信方式 | Wi-Fi、蓝牙、ESP-NOW |
| 产品尺寸 | 65 × 65 mm |
| 定位孔间距 | 49 × 58 mm |
| 定位口直径 | 3 mm |
板载接口
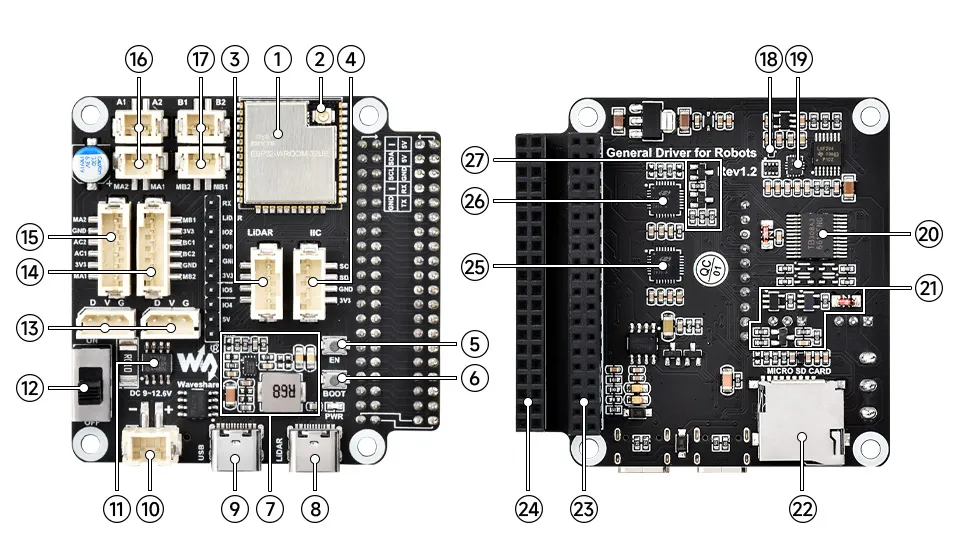
- ESP32-WROOM-32UE 主控模组 可使用 Arduino IDE 进行开发
- IPEX 一代 Wi-Fi 接口 用于连接 IPEX1 外螺内孔的天线
- 激光雷达接口 集成了雷达转接板的功能
- I2C 外设扩展接口 可用于连接 OLED 屏幕或其它 I2C 传感器
- 复位按键 按下后松开,ESP32 会重启
- 下载按键 按下时开机,ESP32 会进入到下载模式
- DC-DC 5V 稳压电路 可为上位机例如树莓派或 Jetson nano 等供电
- Type-C 接口 (LADAR) 激光雷达数据接口
- Type-C 接口 (USB) ESP32 串口通信接口、可为 ESP32 上传程序
- XH2.54 供电接口 输入 DC 7~13 V,该接口直接为总线舵机和电机供电
- INA219 电压电流监测芯片
- 开关 控制外部供电的开关
- ST3215 总线舵机接口 用于连接 ST3215 总线舵机
- 电机接口 PH2.0 6P B 组带编码器的电机接口
- 电机接口 PH2.0 6P A 组带编码器的电机接口
- 电机接口 PH2.0 2P A 组无编码器的电机接口
- 电机接口 PH2.0 2P B 组无编码器的电机接口
- AK09918C 3 轴电子罗盘
- QMI8658C 6 轴运动传感器
- TB6612FNG 电机控制芯片
- 总线舵机控制电路 连接多个 ST3215 总线舵机,并获取舵机反馈
- SD 卡槽 可用于存储日志或 Wi-Fi 配置
- 40PIN 扩展接口 方便接入树莓派 4B、树莓派 Zero 或旭日® X3
- 40PIN 扩展接口 方便使用安装再驱动板上的上位机的引脚
- CP2102 串口转 USB,用于雷达数据传输
- CP2102 串口转 USB,用于 ESP32 串口通信
- 自动下载电路 ESP32 上传程序时不需要按 EN 和 BOOT 按键
主要用途
板载丰富的外设接口,可用于驱动多种类型的机器人
- 履带机器人
- 四驱 UGV
- 两驱 AGV
- 平衡车
- 机械臂
- 云台