串口工具使用
本教程以 ST3215 Servo 和总线舵机驱动板 Bus Servo Adapter (A) 为例,介绍通过串口助手发送指令帧控制舵机的方法。
接线步骤
- 将 ST3215 Servo 接入 Bus Servo Adapter (A) 的总线舵机接口。
- 通过 USB Type-C 数据线连接 Bus Servo Adapter (A) 和电脑。检查 Bus Servo Adapter (A) 的跳线帽在 B 位置。
- 将满足 ST3215 Servo 的工作电压要求的电源接入 DC5521 插座或绿色电源接线端子。(USB Type-C 只负责串口通信,不能替代舵机电源输入)
- 打开 Windows “设备管理器”,在 “端口 (COM 和 LPT)” 中查看新增的 COM 口。

串口助手设置
打开串口调试助手,选择设备串口,波特率选择 1000000,勾选 “HEX 显示” 、“HEX 发送”、“加时间戳和分包显示”,打开串口后即可向舵机发送指令。
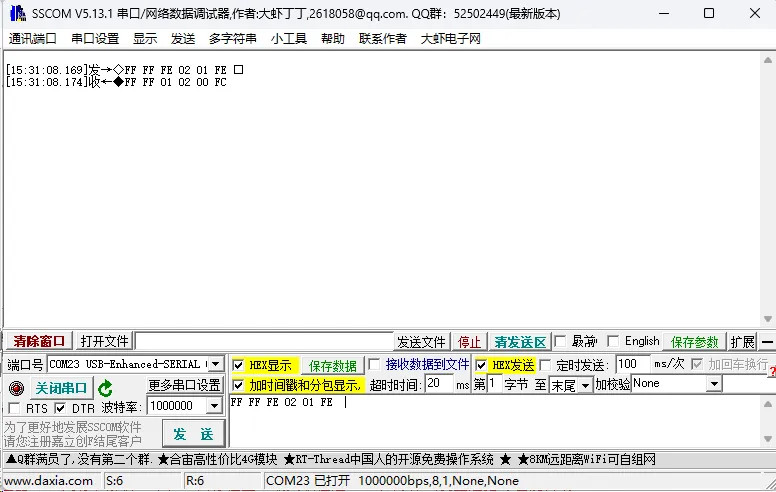
注意
ST 系列舵机默认波特率为 1000000。如果舵机波特率已被修改,串口助手的波特率需要与舵机当前波特率一致。
常用指令帧示例
根据舵机通信协议和内存表解析来写指令帧控制舵机。
舵机通信协议
查看舵机通信协议、数据格式和指令说明。
ST 舵机内存表解析
查看 ST 舵机内存表地址、参数含义和配置说明。
1. Ping 指令。检测 ID1 舵机的连通性和工作状态。
FF FF 01 02 01 FB
2. 读取 ID1 舵机的当前位置
FF FF 01 04 02 38 02 BE
3. 修改舵机 ID
将 ID 为 01 的舵机修改为 02。内存表 EPROM 具有保护锁开关,如果希望修改后的 ID 掉电保存,则需要先关闭写入锁;如果不要求修改的 ID 掉电保存,则直接发送将舵机 ID 改为 2 的指令即可。
① 为 ID1 舵机解锁 EPROM:
FF FF 01 04 03 37 00 C0
② 将舵机 ID 改为 2:
FF FF 01 04 03 05 02 F0
③ 使用 PING 指令确认返回的 ID 是否为 2:
FF FF 02 02 01 FA
4. 控制舵机运动
① 控制 ID1 舵机以 1000 步/秒的速度转动到 0 的位置。
FF FF 01 09 03 2A 00 00 00 00 E8 03 DD
② 控制 ID1 舵机以 1000 步/秒的速度转动到 2048 的位置。
FF FF 01 09 03 2A 00 08 00 00 E8 03 D5
③ 控制 ID1 舵机以 1000 步/秒的速度转动到 4095 的位置。
FF FF 01 09 03 2A FF 0F 00 00 E8 03 CF
5. 为 ID1 舵机开启扭矩锁
FF FF 01 04 03 28 01 CE
6. 为 ID1 舵机关闭扭矩锁
FF FF 01 04 03 28 00 CF
7. 把 ID1 舵机的当前位置设置为中位
FF FF 01 04 03 28 80 4F