UGV-Rover-M2
产品介绍
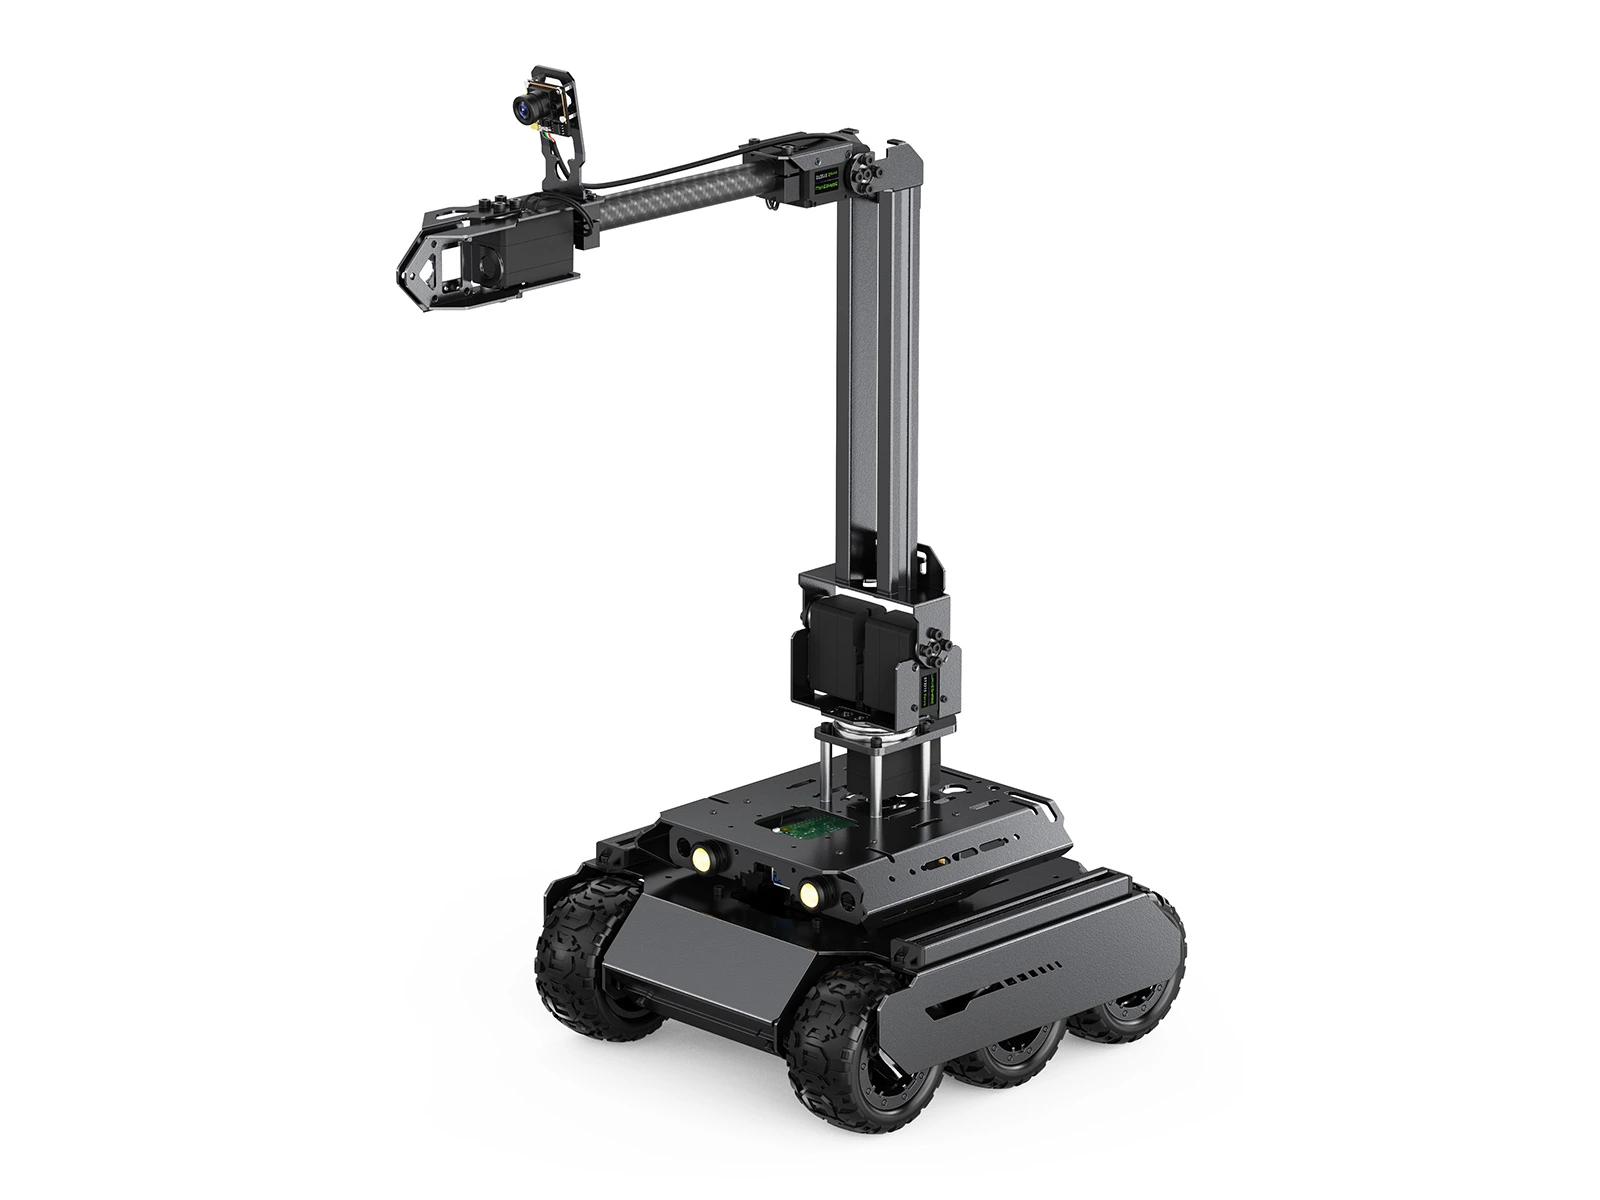
UGV Rover M2 由六轮四驱移动底盘、RoArm-M2 机械臂和树莓派上位机组成。底盘结构基于 UGV02,通过扩展组件安装机械臂。
树莓派负责 Web 交互、视觉处理及 ROS2 应用,ESP32 下位机负责底盘运动、传感器采集和机械臂控制。ROS2 提供底盘、机械臂及相关设备的通信与控制框架;MoveIt 用于机械臂模型、运动规划和轨迹执行。
使用顺序
首次使用按“注意事项 → 产品组装 → 系统启动 → 网络配置 → Web 控制界面使用”阅读。型号、下载资料和常见问题可从对应页面查找。
核心特点:
- 上位机与下位机分工:ESP32 下位机负责电机 PID 控制、传感器数据读取、机械臂逆运动学求解和舵机控制。树莓派上位机运行 Web 应用、视觉处理和 ROS 2。
- RoArm-M2 机械臂:底座、肩和肘各有 1 个关节自由度,末端夹爪单独控制开合(3 + 1)。采用 ST3215 Servo,堵转扭矩 30 kg·cm;肩关节双驱协同输出力矩,可完成移动抓取、搬运等任务。Web 摇杆可控制关节或末端位姿并开合夹爪;ROS2 支持 MoveIt 规划与点动。
- 开源代码:上位机基于 Debian Bookworm,Web 应用基于 Flask、Python,软件平台全部开源,便于学习和二次开发;ROS2 版本为 Humble,支持底盘移动控制及机械臂 MoveIt 规划、点动。
- 编程入口:配套系统提供 JupyterLab 和 ROS2 工作空间,便于编写程序和开发机器人应用。
- 视角广泛:机械臂夹爪末端搭载 175° 超广角、500 万像素摄像头,可随机械臂移动,调整拍摄位置与视角。
- 机器视觉功能:集成颜色、物体、手势识别,以及人脸、运动检测等机器视觉功能;可与机械臂联动,扩展巡线抓取等应用。
- Web 视频与状态显示:Web 应用可同步显示实时视频和机器人状态,支持数字变焦、拍照和录像。
- 浏览器控制:电脑或移动端与设备连接到同一网络后,通过 Web 页面操作底盘和机械臂。
- 可扩展性:结构上配有扩展平面、鱼骨导轨和扩展接口,可加装其它配件。
- 底盘驱动:配备四个带编码器的减速电机,实现闭环速度控制。
- 移动底盘:六轮四驱,差速转向,搭配橡胶轮胎。
- 整机供电:采用 3S 锂电池 UPS 供电系统,支持边充电边供电,充电时可以开机。底盘运动前建议断开充电器,避免拉扯充电线,详见 充电安全。
产品型号
| 型号 | 树莓派 | 是否随附主板 |
|---|---|---|
| UGV Rover M2 PI4B AI Kit | 树莓派 4B | 随附 |
| UGV Rover M2 PI4B AI Kit Acce | 树莓派 4B | 不含,自行准备 树莓派 4B |
| UGV Rover M2 PI5 AI Kit | 树莓派 5 | 随附 |
| UGV Rover M2 PI5 AI Kit Acce | 树莓派 5 | 不含,自行准备 树莓派 5 |
整机系统架构
UGV Rover M2 采用上位机与下位机分层架构。树莓派负责运行 Web 控制、视觉处理、ROS2 等高计算任务。ESP32 负责电机控制、传感器采集(编码器和 IMU)、OLED 显示、灯光显示和机械臂控制。两者协同工作,实现机器人的底盘运动、机械臂控制、视觉处理和智能应用。
系统组成与功能
| 系统组成 | 核心职责 | 相关功能与入口 |
|---|---|---|
| 电脑 / 移动端 | 远程操作与查看状态 | Web 控制、JupyterLab、SSH 远程连接、ROS2 调试 |
| 树莓派上位机 | 运行 Web 控制、视觉、ROS2 等高计算任务 | 控制页 :5000、JupyterLab :8888、Wi-Fi 配置页 :8052、ugv_rpi、ugv_roarm_ws |
| ESP32 下位机 | 底盘运动控制、编码器与 IMU 反馈、OLED、LED 和机械臂控制 | 底盘运动控制、传感器数据读取、硬件扩展、固件开发 |
| 传感器与执行机构 | 环境感知与运动执行(广角相机、驱动电机、RoArm-M2 机械臂) | 摄像头图像采集、IMU 数据获取、底盘运动、机械臂控制 |
电脑 / 手机(客户端)
        |
        | 局域网:Web 控制(HTTP / WebSocket)、JupyterLab(浏览器访问)、SSH
        ↓
树莓派上位机
        ├── USB → 机械臂末端摄像头
        |
        | UART 串口:收发 JSON 指令和状态数据
        ↓
ESP32 下位机(实时 I/O、总线通信与设备控制)
        |
        | GPIO / PWM / 舵机总线 / I2C
        ↓
电机、编码器、IMU、OLED、LED、机械臂
Web 后端与 ROS2 实体驱动不应同时访问同一下位机串口。关闭浏览器页面不等于停止 Web 后端。ROS2、MoveIt 和 Python 开发涉及不同的程序环境与控制入口,不要直接套用其他产品的启动或配置命令。
产品参数
| 型号 | UGV Rover M2 PI4B/PI5 AI Kit | UGV Rover M2 PI4B/PI5 AI Kit Acce |
|---|---|---|
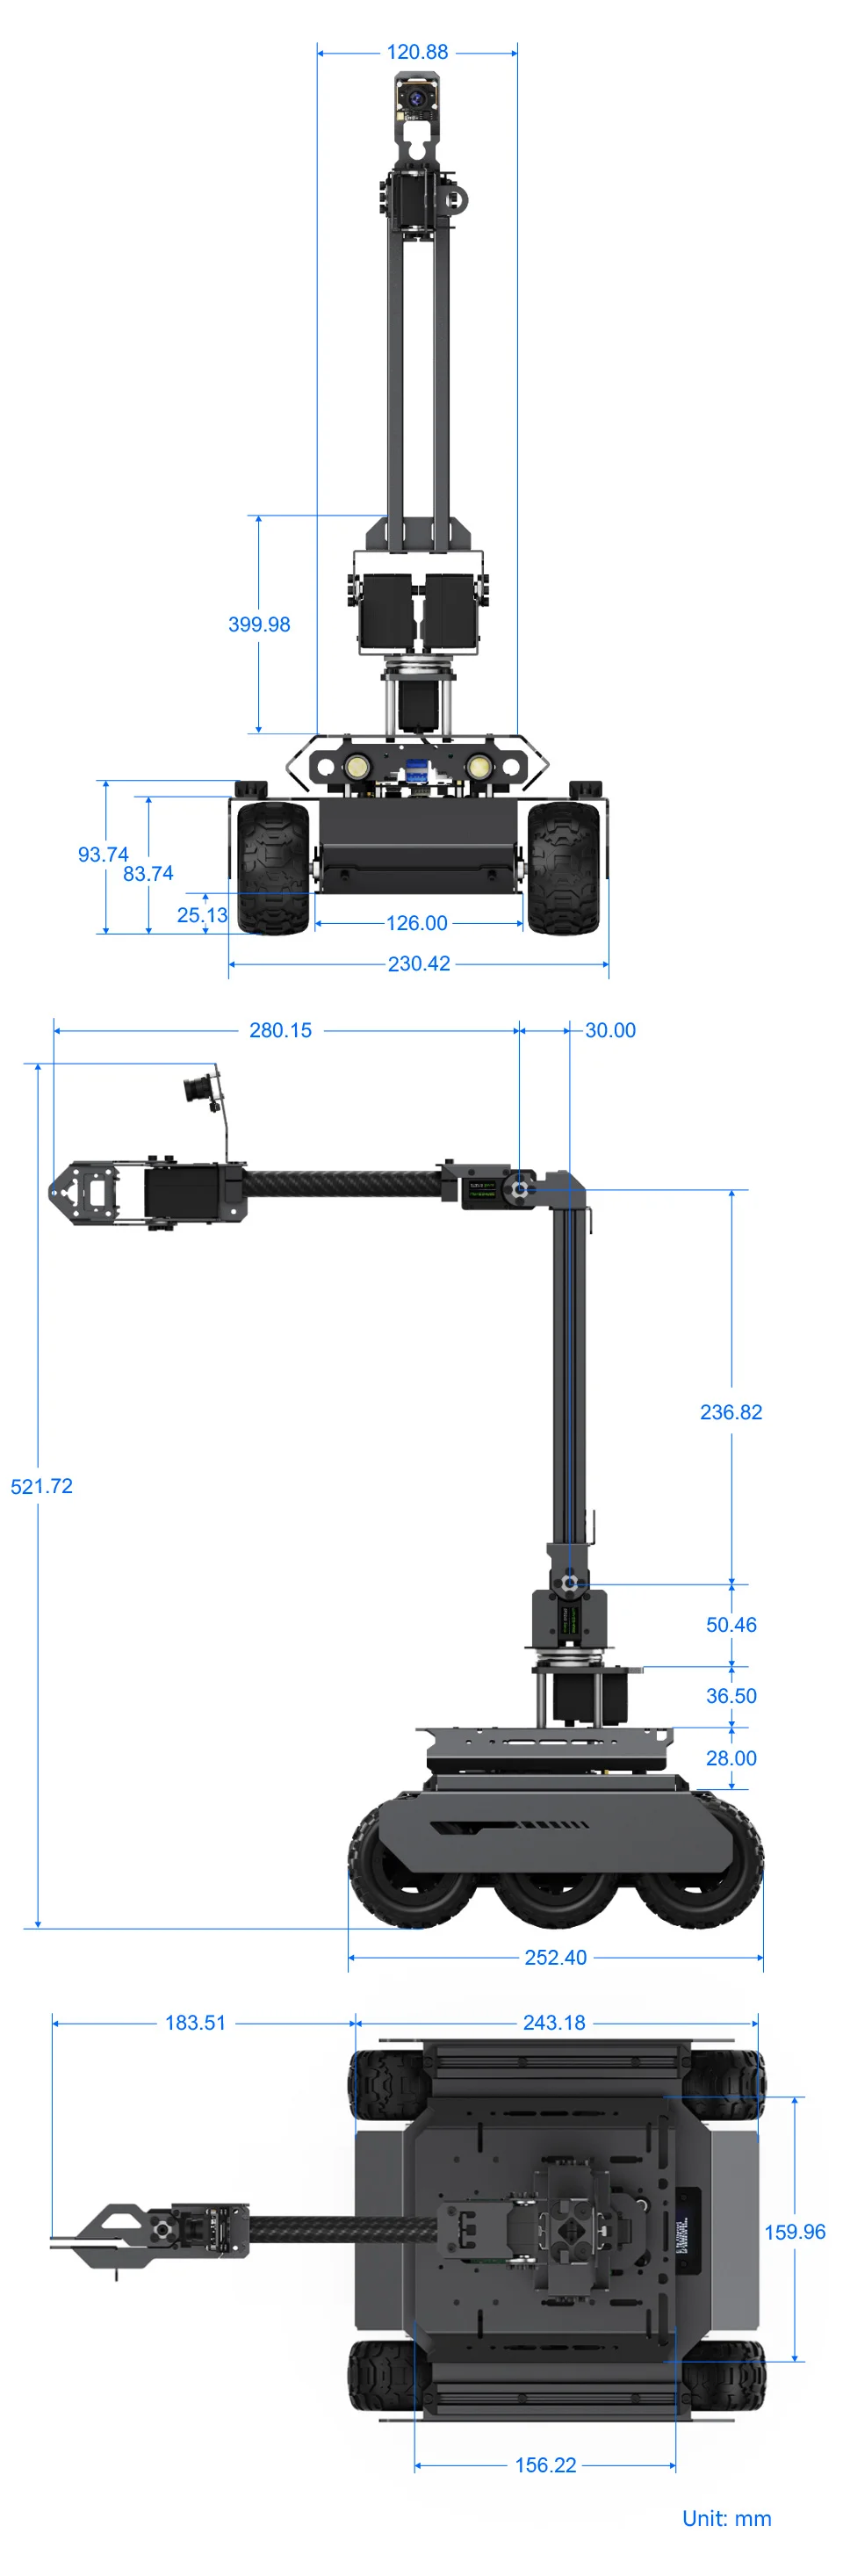
| 尺寸(mm) | 230.42 × 252.40 × 521.72 | |
| 重量 | 3100 ± 5 g | 3036 ± 5 g |
| 离地间隙 | 25 mm | |
| 机械臂自由度 | 3(底座、肩、肘),另有 1 项夹爪开合控制 | |
| 舵机堵转扭矩 | 30 kg·cm | |
| 机械臂舵机型号 | ST3215 Servo | |
| 上位机型号(IPC) | RPi 4B 4GB / RPi 5 4GB | 不含,需自备树莓派 |
| 上位机系统 | Debian Bookworm | |
| ROS2 版本 | ROS2 Humble LTS | |
| 摄像头 FOV | 175° | |
| 供电 | 3S UPS 模块 | |
| 电池 | 3000 mAh 6C 18650 锂电池 ×3(随附) | |
| 全功率运行时间 | 1 小时 30 分钟(仅供参考) | |
| 一般使用时间 | 2 小时(仅供参考) | |
| 待机时间 | 3 小时 40 分钟(仅供参考) | |
| 例程控制方式 | Web 应用 / JupyterLab 交互式编程 | |
| 默认最高速度 | 1.3 m/s | |
| 驱动轮数量 | 4 | |
| 车轮总数 | 6 | |
| 轮胎直径 | 80 mm | |
| 轮胎宽度 | 42.5 mm | |
| 极限转弯半径 | 0 m(原地自旋) | |
备注
桌面版 RoArm-M2 的水平工作直径约 1 m,是未装车时的参数。装上车后受车体干涉,不要按 1 m 工作空间使用。
产品尺寸
单位:mm