产品组装
底盘和机械臂分别完成组装后出货,收到产品后需要将机械臂通过扩展组件安装到底盘上,并完成接线。Acce 型号还需要安装自行准备的树莓派。完成组合安装后,再安装电池并首次激活 UPS。
四个型号见 产品型号。
开箱检查
收到产品后,先完成外观和配件检查,再安装和上电。如发现运输损坏,暂停安装和上电,保留包装、标签及损坏部位的照片。不同批次的随箱配件可能不同,配件内容请对照所购型号的产品清单和随箱实物。
按是否随附树莓派选择标签,再对照所购型号的配件图检查底盘、机械臂、扩展组件、配件包和附件。图中的机器人为组合安装后的外观。各型号的主板和配件包见下表。
- 含树莓派
- Acce(不含树莓派)
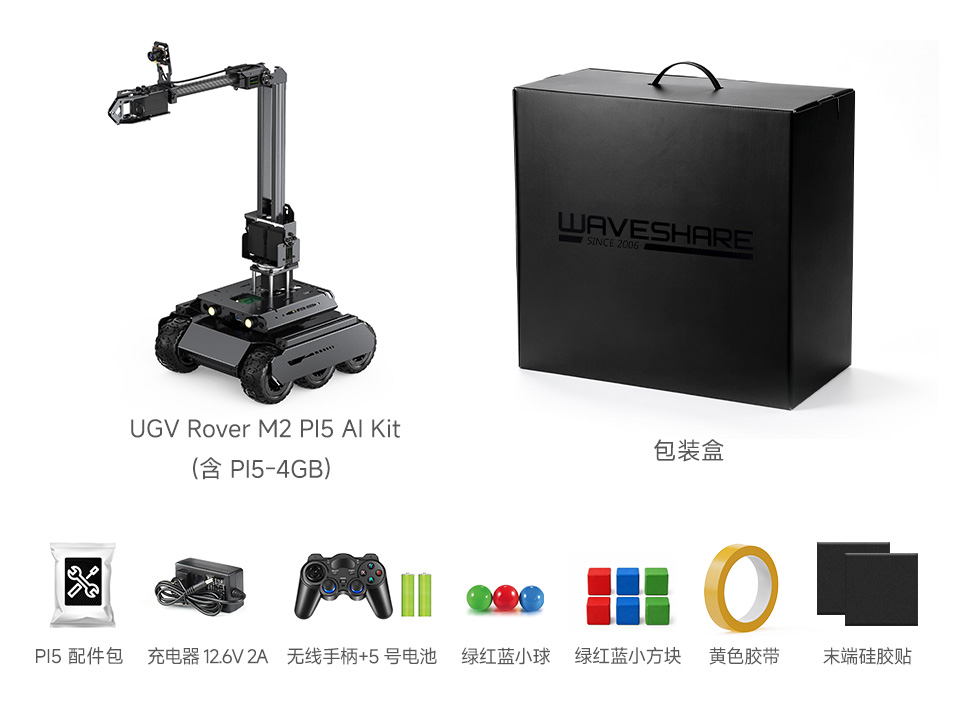
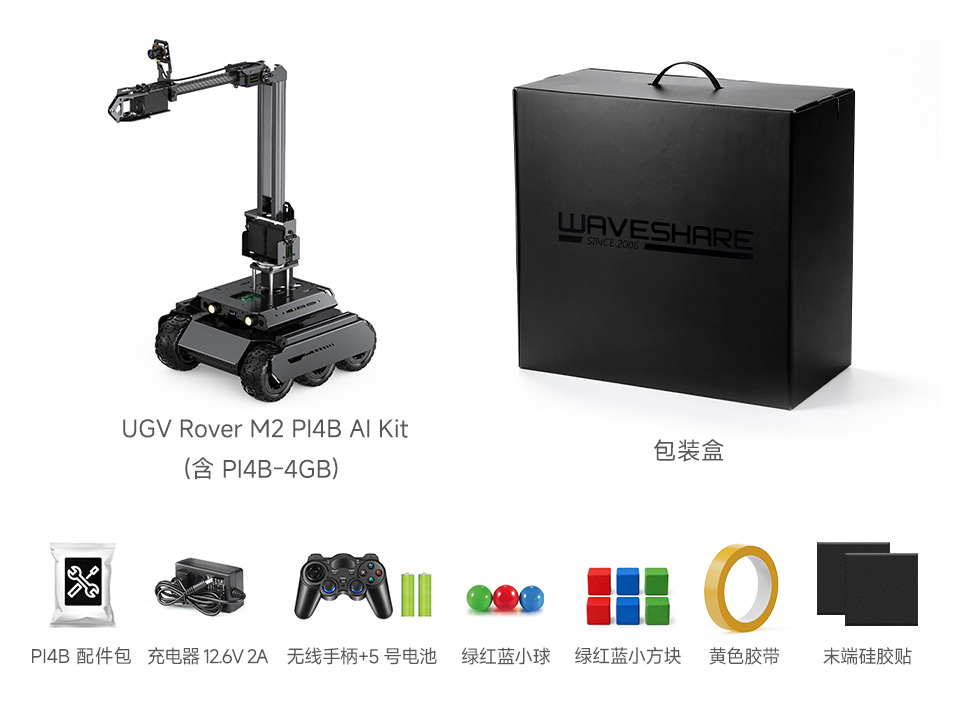
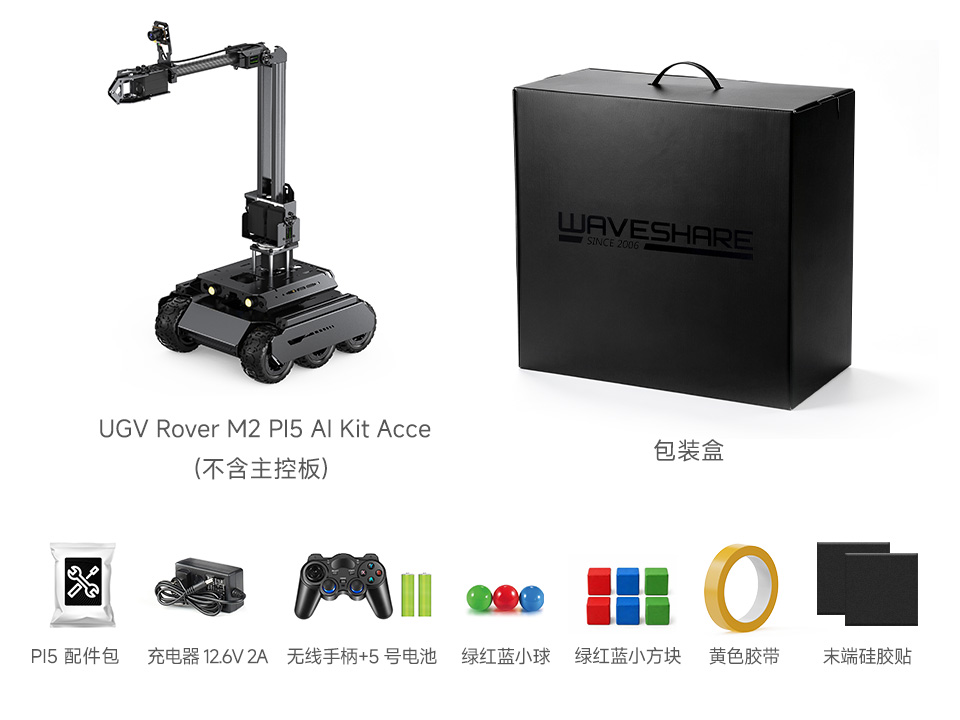
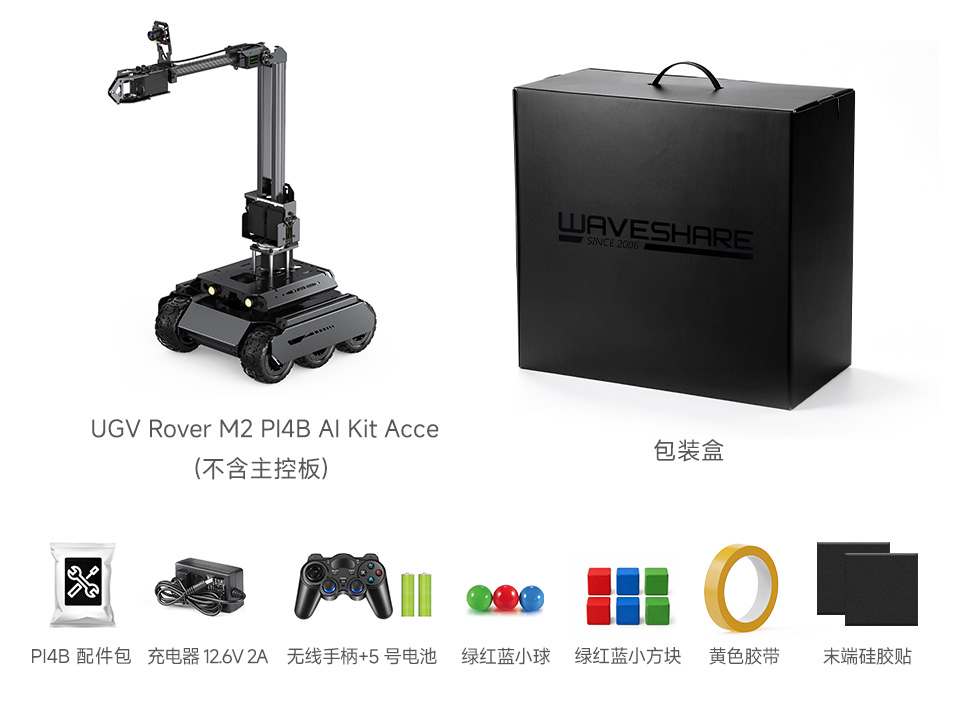
| 型号 | 随附树莓派 | 配件包 |
|---|---|---|
| PI4B AI Kit | 树莓派 4B | PI4B 配件包 |
| PI4B AI Kit Acce | 不含,需自备树莓派 4B | PI4B 配件包 |
| PI5 AI Kit | 树莓派 5 | PI5 配件包 |
| PI5 AI Kit Acce | 不含,需自备树莓派 5 | PI5 配件包 |
电池要求与安装步骤见 电池安装并首次激活 UPS。
- 检查轮子是否松动,减速箱是否有明显卡滞。不要用手强转轮子。
- 检查 PCB、接口、排线、摄像头和机械臂是否有运输损伤。
- 若外观或配件异常,保留包装、标签和照片,暂不要上电。
版本确认
| 版本 | 特点 | 首次操作 |
|---|---|---|
| 随附树莓派 | 主板已装在底盘内,TF 卡为预配置系统 | 将机械臂安装到底盘并完成接线,检查后再装电池 |
| Acce | 不含树莓派,需要自行准备对应的树莓派 4B 或树莓派 5 | 先写入产品镜像,再安装树莓派、组合底盘与机械臂并完成接线,最后装电池 |
确认需要安装的部件
底盘与机械臂需要组合安装,无需重新组装机械臂本体或底盘内部模块。安装项目如下:
- 所有型号:通过扩展组件将机械臂固定到底盘,并完成连接;安装和接线时保持断电。
- 随附树莓派:检查预装主板和散热器是否固定牢靠,线缆是否在运输中松动。
- Acce:安装已经写入产品镜像的树莓派和散热器。
- 所有型号:安装 3 节规格一致的 18650,并首次激活 UPS。
组合安装无需拆解机械臂本体,也无需重新安装底盘内的 ESP32 驱动板或 UPS。这些部件没有松动、破损或接触异常时,不要拆卸。需要维修时,先记录螺钉、垫片、线序和接口方向。
树莓派镜像写入
Acce 版本安装树莓派前,先将出厂镜像写入 TF 卡。随附树莓派的套件已预装产品系统,无需重复写入;更换 TF 卡或恢复系统时,也可使用以下方法。PI4B 与 PI5 使用同一镜像。
准备工具与文件
- 电脑、SD 卡读卡器,以及至少 32 GB 且实际容量足以容纳镜像的 TF 卡。
- Raspberry Pi Imager,安装在电脑上。
- 本产品系统镜像 UGV Rover M2 树莓派出厂系统镜像,提取码:
WXDZ。压缩包约 9 GB,解压后得到ugv.img,约 26.8 GB。
以下界面以 Raspberry Pi Imager 1.8.5 为例,其他版本的按钮名称和位置可能不同。
先备份 TF 卡上的 Notebook、个人程序和配置。选择存储设备时核对名称与容量,避免选中电脑磁盘。本产品的 PI4B 和 PI5 使用上方提供的同一出厂镜像。下载、解压和写入时,电脑需预留足够空间。
操作步骤
-
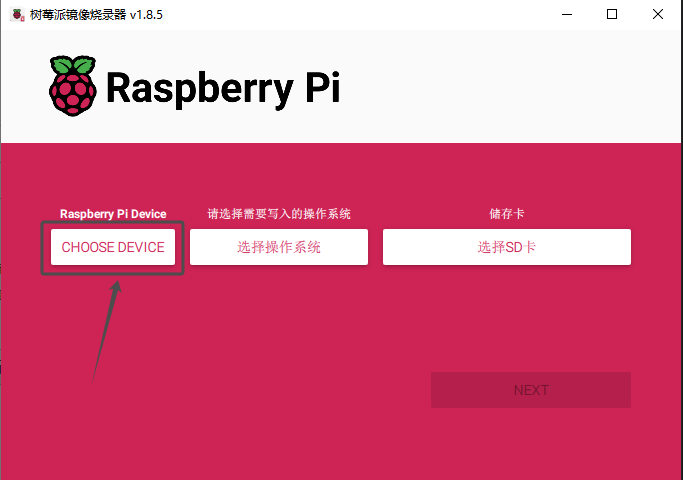
用读卡器将 TF 卡连接电脑。打开 Raspberry Pi Imager,点击 "CHOOSE DEVICE",打开设备列表。
-
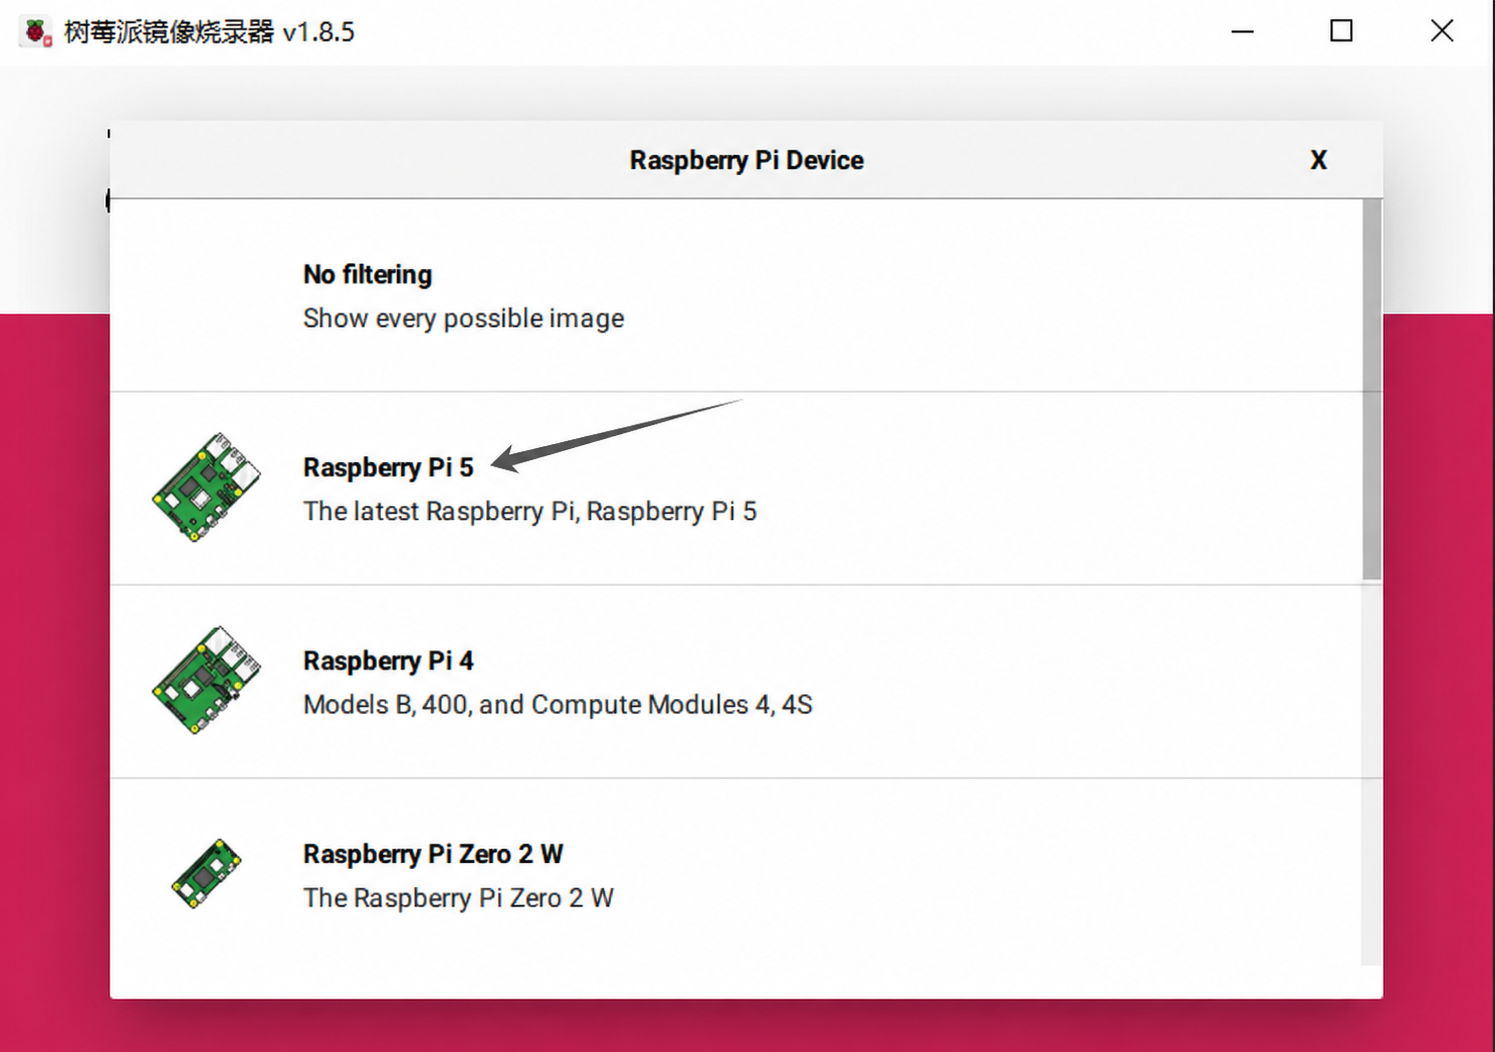
可按所用树莓派型号选择设备,也可跳过此项。以树莓派 5 为例,选择 "Raspberry Pi 5"。
-
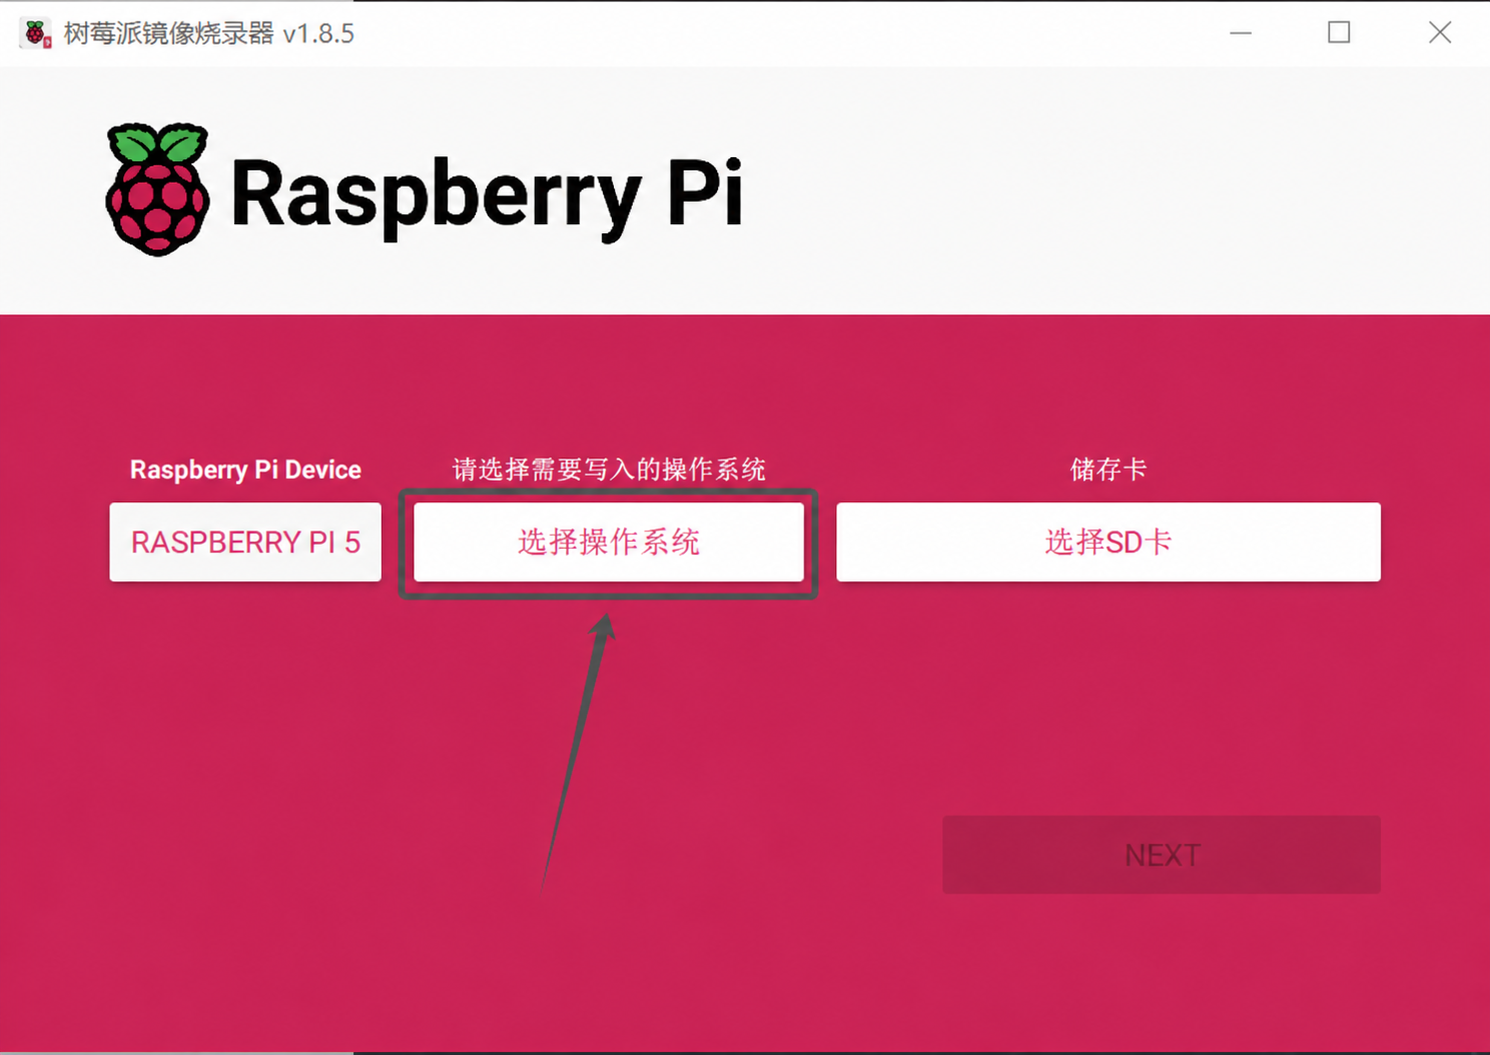
点击“选择操作系统”,打开系统镜像列表。
-
将列表滚动到底部,点击 "Use custom",选择已解压的 M2 镜像
ugv.img。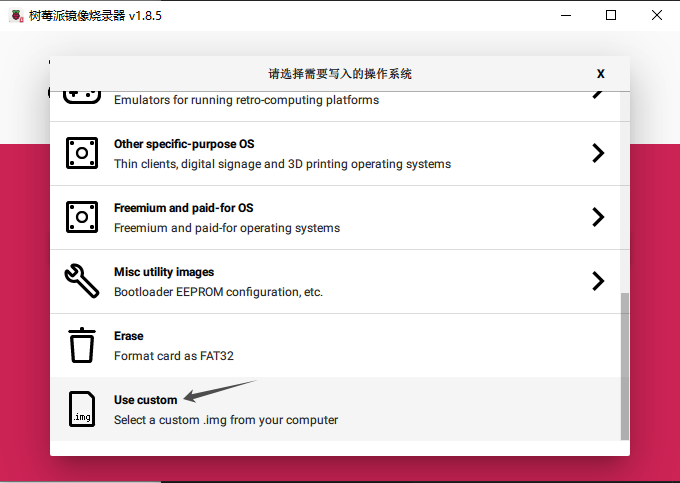
-
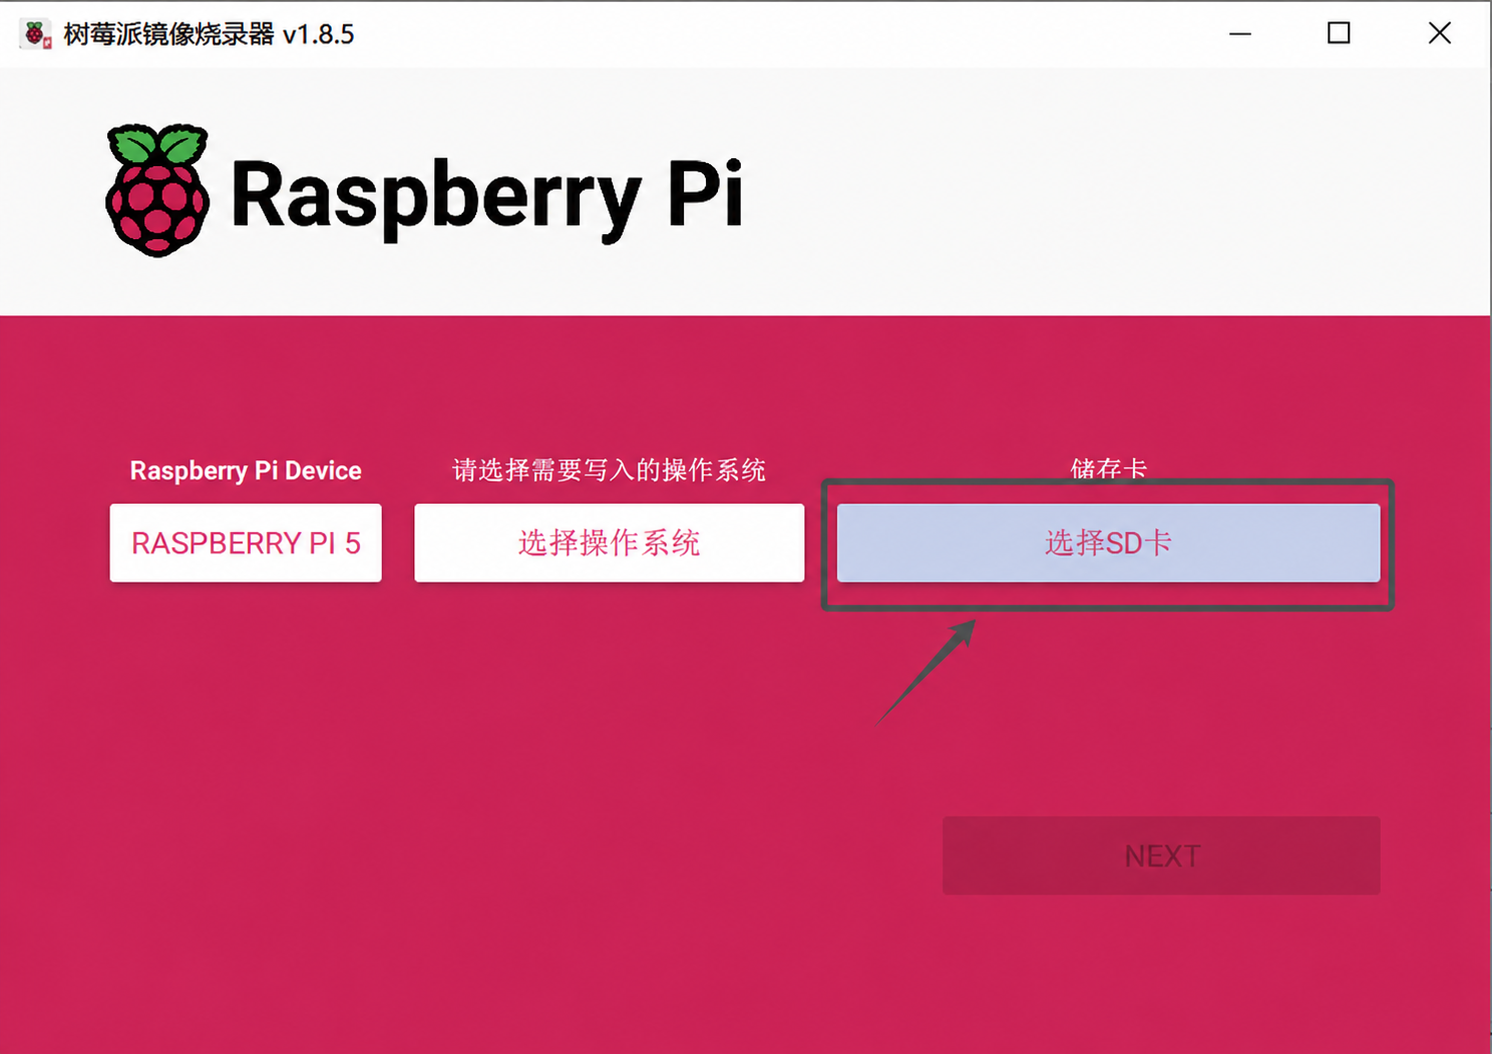
点击“选择 SD 卡”,选择连接电脑的目标 TF 卡。核对设备名称与容量。
-
确认设备、镜像与 TF 卡选择正确后,点击 "NEXT"。若询问是否应用系统自定义设置,选择不应用,保留产品镜像中的账户、网络和服务配置。不要在 Imager 中重新设置用户名、密码、Wi-Fi 或 SSH。
-
出现清空存储卡的提示时,再次核对目标卡并确认写入。
-
等待写入和校验完成,按工具提示取出 TF 卡。在断电状态下将卡插入树莓派。首次使用继续按下方 安装树莓派与机械臂 完成安装和接线;已经完成组装、仅更换系统卡的整机,检查系统卡和接线后,再按 系统启动上电。首次启动时等待系统准备完成,不要在此期间发送运动命令或反复断电。
安装树莓派与机械臂
Acce 版本使用已经写入出厂镜像的系统卡,安装自备的树莓派 4B 或树莓派 5 及散热器;随附树莓派的版本检查预装主板和散热器是否固定牢靠。
所有型号均需通过扩展组件将机械臂固定到底盘,并完成接线。在断电状态下,按对应型号的安装与接线说明固定部件、连接线缆。无法确认接法时,保持断电,取得对应型号的接线说明后再继续。不要仅凭插座外形连接供电与串口。
电池安装并首次激活 UPS
三节电池应型号、容量和荷电状态一致,且电压接近、外皮完好。电池装入后如果反接提示灯亮起,应立即取出对应电池并重新检查极性。电池反接时不得开机、连接充电器或继续组装。
- 关闭电源并断开充电器。翻转车体时托住底盘,不要让机械臂承重。
- 打开电池仓盖,对照仓内
+、-丝印逐颗装入 3 节 18650。套件随附 3 节 18650 电池。自行更换时,选用放电倍率为 4C 或以上的 18650 电池。没有最低容量要求,三节电池的容量应一致。不要使用金属工具撬压电池,也不要混用新旧电池。 - 再次确认三节电池方向正确,反接提示灯没有亮起。无法确认极性时,先取出电池,不要尝试充电激活。
- 盖回电池仓,确认线缆没有被盖板夹住。
- 首次安装或重新安装电池后,UPS 可能暂时没有电源输出。按下 UPS 模块上可直接触及的
BOOT键,或将配套的 12.6 V 2 A 充电器接入车体充电口,即可激活 UPS。 - 激活后检查车体是否有异味、异常发热或异常响声。如果接入了充电器,也要检查充电器。确认状态正常后,再按系统启动步骤开机。开机时可以保持充电器连接。
紧固与理线
- 长短螺钉不要混用;过长螺钉可能顶到电池、PCB 或运动件。
- PCB 螺钉拧到稳固即可,不要使板材弯曲。
- 电机线、USB 线和相机线远离轮子、减速箱和机械臂运动范围。
- 机械臂在折叠和伸展极限位置都应留有线缆余量,不能用线缆限制舵机行程。
组装完成检查表
- 机械臂已通过扩展组件固定到底盘,连接可靠。
- 轮子无卡滞,不要用手强转。
- 树莓派散热和机械臂运动范围无遮挡。
- 电源与信号接口方向正确,插头完全到位。
- 3 节电池方向正确,反接提示灯未亮,UPS 已完成首次激活。
- 没有螺钉、垫片或工具遗留在底盘内部。
- 所有线缆已固定且不会进入轮子或机械臂工作空间。
- Acce 的系统卡已准备完成,树莓派已固定,接线已检查。
通过检查后再进入 系统启动。