系统启动
第一次开机
首次开机前,确认已经完成 产品组装。首次安装或更换电池后,按组装页完成 UPS 激活。首次启动可能比正常启动耗时更长。
在 PI5 上位机程序 ugv_rpi 的 refactor/debian12-2025.10.01-py3.11 分支中,当机械臂模块配置为 RoArm-M2 时,启动或重新启动 Web 后端会发送程序预设姿态目标,机械臂可能从当前位置向该目标运动。实体运动方式取决于当前位置和下位机执行行为。启动前应清空机械臂运动范围、取下夹持物,并确认线缆不会拉紧或缠绕。
该姿态由上位机程序设定,不等同于舵机中位或机械臂出厂 Home。上述程序发送的 T=102 目标使用 spd=0;按 RoArm-M2-S 对应指令定义,spd=0 表示最大速度,不表示停止或低速运行。使用其他固件版本时,应核对其参数定义。
- 将车体稳定架空,确保轮子周围没有障碍物。
- 确认电池、UPS 和各连接线已经安装完成。反接提示灯亮起时不要开机。
- 确认 UPS 已按组装页完成激活。已经完成激活时,无需重复连接充电器。
- 打开底盘电源开关。
- 等待系统启动。未连接已保存 Wi-Fi 时,设备按默认网络配置建立热点;已连接路由器时使用路由器分配的地址。主程序运行后将 IP 显示在 OLED 上。
- 需要充电时,按 充电安全连接配套充电器。UPS 支持边充电边供电,充电时可以保持开机;底盘运动测试前建议先断开充电器,避免拉扯充电线。
首次启动或系统刚恢复供电时,不要立即推动车体或测试运动。等待 OLED 显示网络信息后,再进入后续控制测试。
随附树莓派的套件使用预配置系统,但仍需完成底盘与机械臂的组合安装和接线后才能上电。Acce 或更换 TF 卡时,先按 树莓派镜像写入 写入 PI4B / PI5 共用的出厂镜像。
启动状态检查
| 检查项目 | 正常状态 |
|---|---|
| 树莓派 | 无反复重启 |
| OLED | 显示网络和服务信息 |
| 底盘 | 未下发指令时保持静止 |
| 机械臂 | 运动范围内无障碍物;初始化期间没有碰撞、卡滞或持续异常运动 |
| Web 服务 | 后续可通过网络访问 |
如果出现树莓派反复重启、OLED 长时间无显示或底盘异常运动,优先检查电池电量、电源连接和 USB / 串口连接。不要首先重新刷系统或修改软件配置。
OLED 状态信息
| 信息 | 含义 |
|---|---|
E | 有线网 IP,可用于远程连接树莓派;No Ethernet 表示未插网线 |
W | 无线 IP。热点模式为 192.168.50.5;连上路由器后为分配到的地址 |
F / J | 5000 是控制页,8888 是 JupyterLab |
AP / 信号值 | AP 表示当前是热点;STA 模式下的 dBm 数值表示 Wi-Fi 信号强度 |
判断启动是否正常
- 树莓派不会周期性重启。
- OLED 的 IP 和服务信息稳定显示。
- 未下发指令时车体保持静止。
- 可以通过 Wi-Fi 或网线访问树莓派。
进入树莓派终端
查看 IP 和运行普通脚本时,可根据连接条件选择 JupyterLab 终端或 SSH。运行 ROS2 程序时,使用下方的 SSH 登录方式。
从 JupyterLab 打开
- 在浏览器打开
http://<IP>:8888。热点下为http://192.168.50.5:8888。 - 在 JupyterLab 启动器中点 Terminal。
- 输入
bash回车后即可执行命令。
使用 SSH 登录
电脑与树莓派需位于同一网络。需要浏览设备文件或使用 ROS2 图形可视化时,Windows 电脑建议使用 MobaXterm,它集成了 SSH 终端、SFTP 文件浏览和 X11 图形转发。
-
打开 MobaXterm,点击 "Session" > "SSH"。
-
在 "Remote host" 中填写 OLED 上
E或W后的实际 IP 地址,端口 "Port" 保持22。 -
勾选 "Specify username",填写
ws。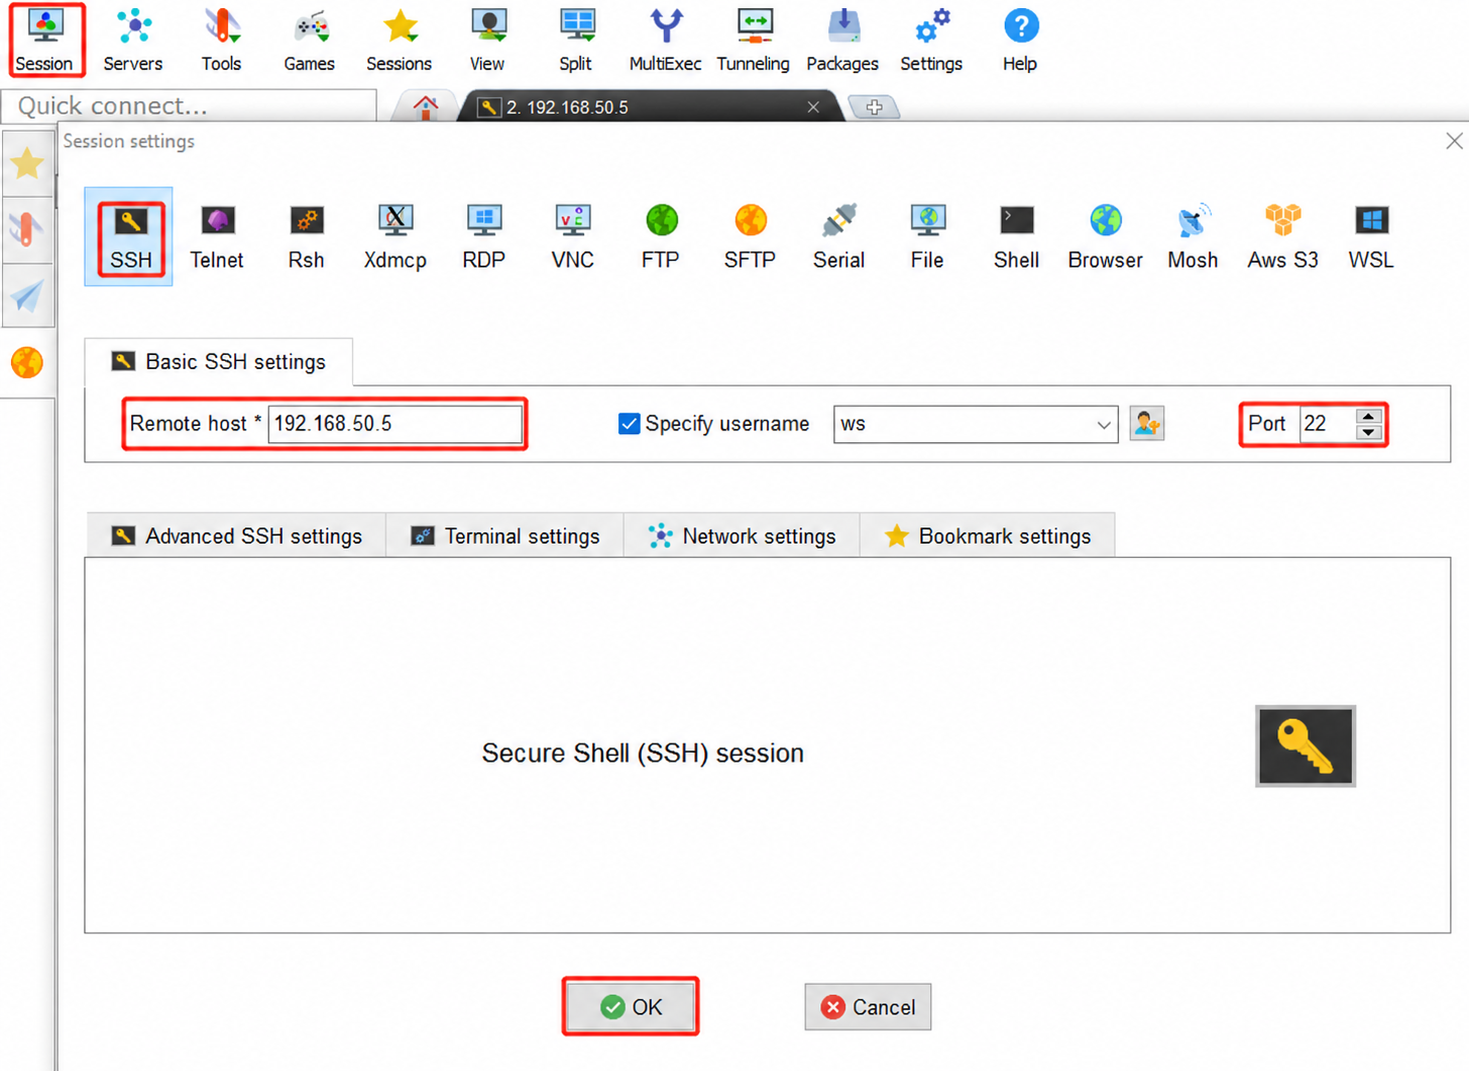
图中
192.168.50.5为设备热点地址;连接路由器时,填写 OLED 显示的实际 IP。 -
需要显示远程图形窗口时,在 "Advanced SSH settings" 中勾选 "X11-Forwarding",并保持 MobaXterm 的 X server 运行。
-
点击 "OK",按提示输入密码
ws。登录后可在终端执行命令,通过左侧 SFTP 文件栏浏览和传输文件。
ROS2 容器内的 RViz2 等图形程序还需要容器中的显示环境与图形转发配置;仅登录树莓派或勾选 X11 转发,不代表容器图形显示已经配置完成。
只需执行命令时,也可在电脑的 PowerShell 或终端中登录:
ssh ws@<IP>
<IP> 替换为 OLED 上 E 或 W 后的实际地址。出厂镜像用户名和密码均为 ws。需要在车上打开 SSH 时,见 网络配置。
正常关机
- 使用当前控制方式提供的停止操作,停止底盘与机械臂任务,并确认底盘和机械臂已经静止。关闭页面、中断 Notebook 或退出程序不能代替停止确认。
- 保存 Notebook、程序修改和其他需要保留的数据。
- 对于自己在终端前台启动的脚本或 ROS2 launch,按
Ctrl + C并等待退出。 - 关闭底盘电源。需要充电时,再按充电说明连接充电器。
停止指令无效时,立即关闭底盘电源。不要进入机械臂运动范围或为支撑机械臂而延误断电。
下一步见 网络配置。