docs 06 PWM 舵机控制例程
PWM 舵机控制
General Driver for Robots 板载有发送 PWM 信号的模块,PWM 舵机可通过连接板载 IO 口接收 PWM 信号,从而达成驱动板对 PWM 舵机的控制,以下提供 PWM 舵机的简单转动程序。
上传程序
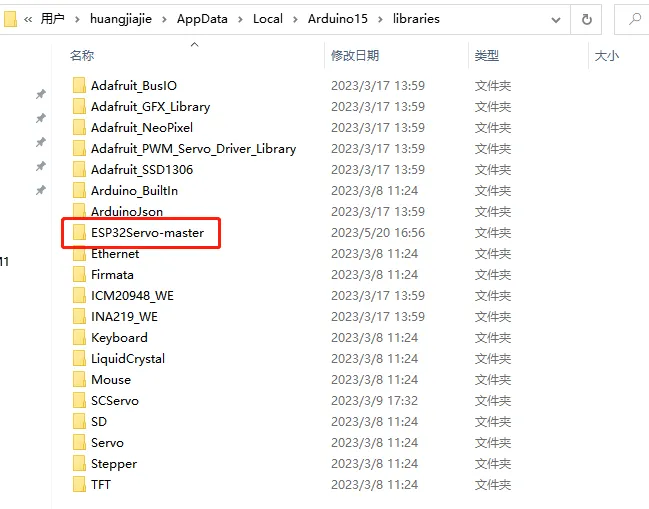
下载 依赖库 ESP32Servo,下载完成后解压到 C:\Users\username\AppData\Local\Arduino15\libraries 路径下。
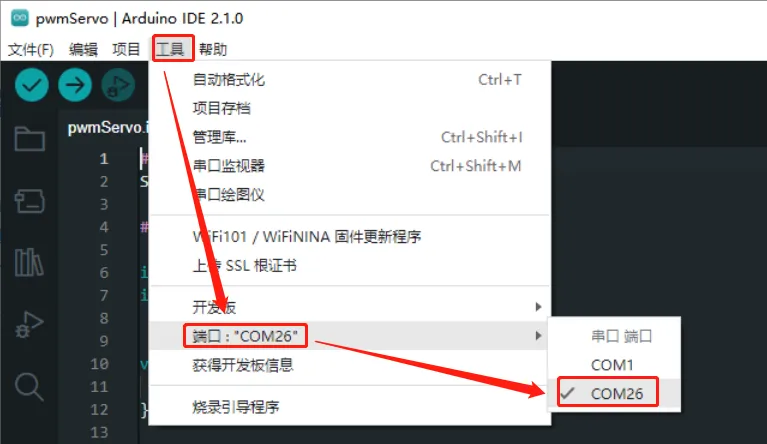
点击 例程下载 打开 pwmServo.ino,用 USB 线将多功能驱动板和计算机连接起来(此处插入的是多功能驱动板 USB 的 Type-C 接口),点击“工具”→“端口”,再点击新出现的 COM(这里新出现的 COM 为 COM26)。
在 Arduino IDE 中,点击“工具”→“开发板”→“ESP32”→“ESP32 Dev Module”。开发板以及端口都选择好后上传程序。上传程序后,将 PWM 舵机和 PWM 信号舵机接口连接上,将 XH2.54 供电接口接上电源后运行程序,可以看见 PWM 舵机会来回摆动。
程序解析
#include <ESP32_Servo.h>
Servo pwmServo;    //创建 pwm 对象

#define PSERVO_PIN 4    //设置舵机引脚

int pwmServoChannel = 7;    //设置舵机通道
int pwmServoInitPos = 90;    //设置舵机初始位置

void pwmServoInit(){
  pwmServo.attach(PSERVO_PIN);    //将舵机引脚绑定到 pwm 对象
}

void setup() {
  pwmServoInit();    //初始化舵机
}

void loop() {
  pwmServo.write(50);    //设置舵机位置为 50 度
  delay(1000);
  pwmServo.write(90);    //设置舵机位置为 90 度
  delay(1000);