docs 07 IMU 数据读取例程
IMU 数据读取
General Driver for Robots 板载 9 轴 IMU,可读取驱动板自身位置数据,以下提供 IMU 数据读取程序。
上传程序
点击 例程下载 打开 9DOF_Demo.ino,用 USB 线将多功能驱动板和计算机连接起来(此处插入的是多功能驱动板 USB 的 Type-C 接口),点击“工具”→“端口”,再点击新出现的 COM(这里新出现的 COM 为 COM26)。
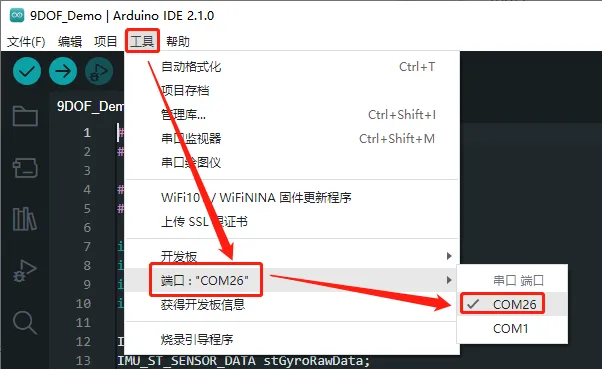
在 Arduino IDE 中,点击“工具”→“开发板”→“ESP32”→“ESP32 Dev Module”。开发板以及端口都选择好后上传程序。上传程序后,再打开 Arduino IDE 的串口监视器即可读取 IMU 数据,转动驱动板时数据会改变。


程序解析
#include"IMU.h"

//设置 Roll、Pitch、Yaw 三个角的值,以及 Temp 温度的值
//Roll 表示的是绕 X 轴旋转的横滚角度,Pitch 表示的是绕 Y 轴旋转的俯仰角度,Yaw 表示的是绕 Z 轴旋转的偏航角度
int   IMU_Roll = 100;
int   IMU_Pitch = 100;
int   IMU_Yaw = 100;
int   IMU_Temp = 100;

IMU_ST_ANGLES_DATA stAngles;    //创建结构体变量 stAngles,用于存储三个角度数据
IMU_ST_SENSOR_DATA stGyroRawData;    //用于存储陀螺仪原始数据
IMU_ST_SENSOR_DATA stAccelRawData;    //存储加速度计原始数据
IMU_ST_SENSOR_DATA stMagnRawData;    //存储磁力计原始数据

void getIMU(){
  //获取 IMU 数据
  imuDataGet( &stAngles, &stGyroRawData, &stAccelRawData, &stMagnRawData);
  IMU_Temp = QMI8658_readTemp();
  IMU_Roll  = stAngles.fRoll;
  IMU_Pitch = stAngles.fPitch;
  IMU_Yaw   = stAngles.fYaw;
}

void DOF(){
  Serial.print("R:");
  Serial.println(IMU_Roll);
  Serial.print("P:");
  Serial.println(IMU_Pitch);
  Serial.print("Y:");
  Serial.println(IMU_Yaw);
  Serial.print("T:");
  Serial.println(IMU_Temp);

}

void setup() {

  Serial.begin(115200);    //初始化串口通信
  while(!Serial){}    //等待串口连接
  imuInit();    //初始化 IMU
}

void loop() {
  getIMU();    //获取 IMU 数据
  DOF();    //输出 IMU 数据
  delay(1000);
}